



Оптимизация Hall-effect позиционирования: Head-On vs Slide-By магнитные конфигурации
Узнайте, как Hall-effect сенсоры движут точное позиционирование
Hall-effect сенсоры конвертируют силу магнитного поля в точные локационные данные, делая их незаменимыми для современных позиционирующих систем. Прикрепляя маленький перманентный магнит к движущейся части, сенсор может детектировать сдвиги в магнитном поле, пока магнит движется относительно сенсора, позволяя real-time определение позиции.
Существует множество сенсор-магнит лейаутов, каждый манипулирующий движением магнита для производства уникальной магнитной сигнатуры на сенсоре. Эти вариации напрямую влияют на характеристики отклика сенсора и пригодность для специфических приложений.
В этой статье мы исследуем две самые частые конфигурации — head-on и slide-by — подсвечивая их дизайн-принципы, преимущества и ограничения, чтобы помочь вам выбрать правильный подход для вашего проекта.
Head-On конфигурация
Простейший лейаут — head-on компоновка, показанная в Рисунке 1. Здесь южный полюс магнита движется прямо к или от активной области сенсора.
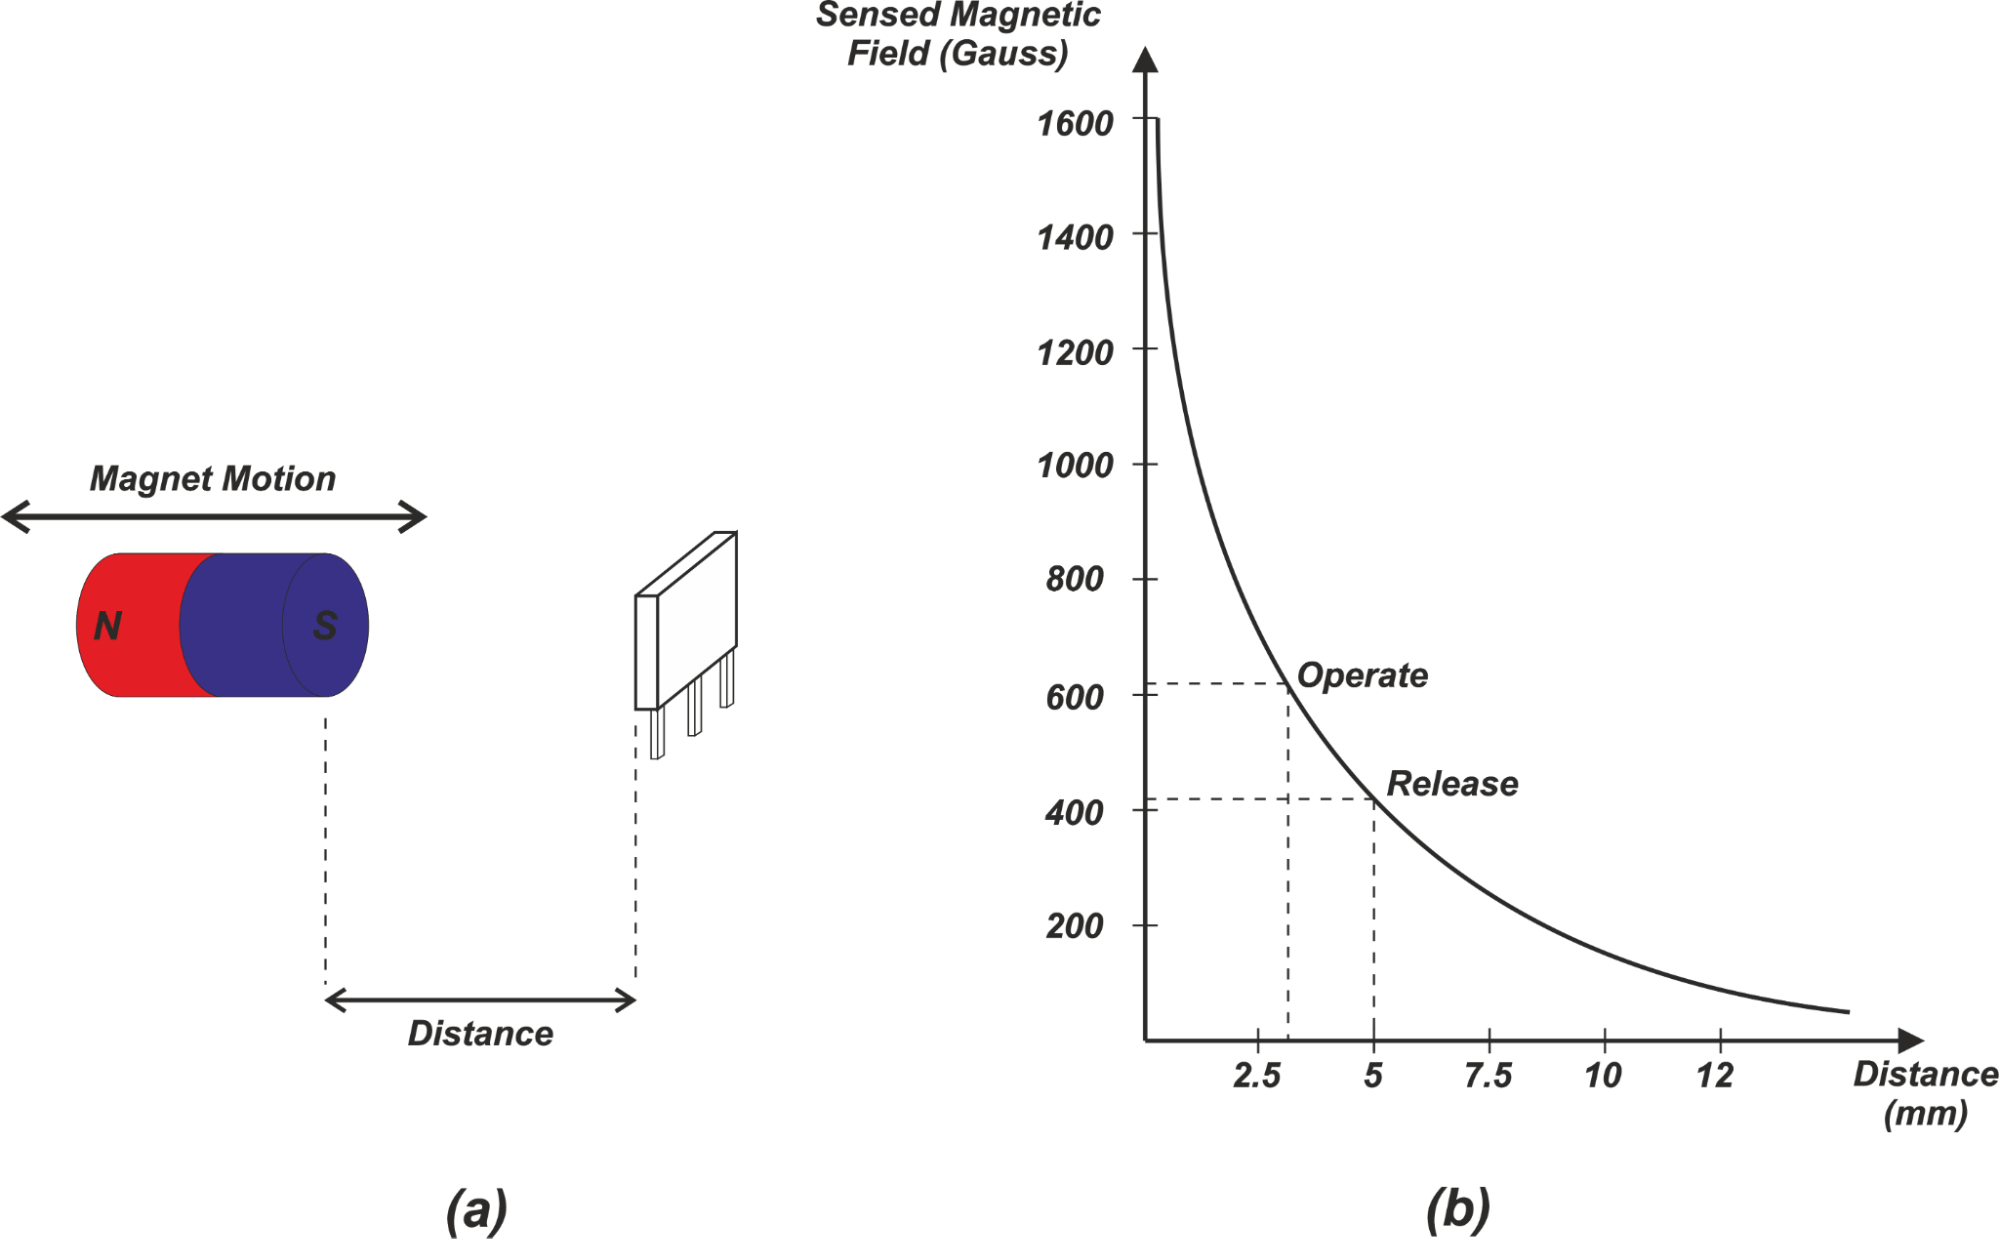
Рисунок 1.
Когда магнит очень близко, большое число линий магнитного флюкса пересекает сенсор, производя высокое поле. По мере отхождения полюса поле падает резко, следуя inverse-square закону (Gauss vs. distance). Значения, проложенные в Рисунке 1(b), соответствуют примерно 30 mm длинному, 6 mm диаметру магниту.
Приложение: Детекция присутствия объекта
В head-on сетапе цифровой (ON/OFF) Hall сенсор может служить proximity детектором. «Operate» точка сенсора (сила поля, при которой он включается) и «release» точка (сила поля, при которой он выключается) определяют два порога. Для примера в Рисунке 1(b), operate точка ~620 Gauss на 3.1 mm, в то время как release точка ~420 Gauss. По мере приближения магнита поле поднимается выше operate порога и сенсор остается ON; он остается ON до тех пор, пока поле не упадет ниже release порога, эффективно сигнализируя присутствие объекта.
Ограничения Head-On чутвения
Потому что Gauss-дистанция кривая выпрямляется у release точки, малые вариации в release пороге могут вызывать значительную неопределенность в OFF дистанции. И наоборот, вариации у operate точки имеют меньший эффект. Рисунок 2 иллюстрирует эту чувствительность: Δd1 (operate) намного меньше Δd2 (release).
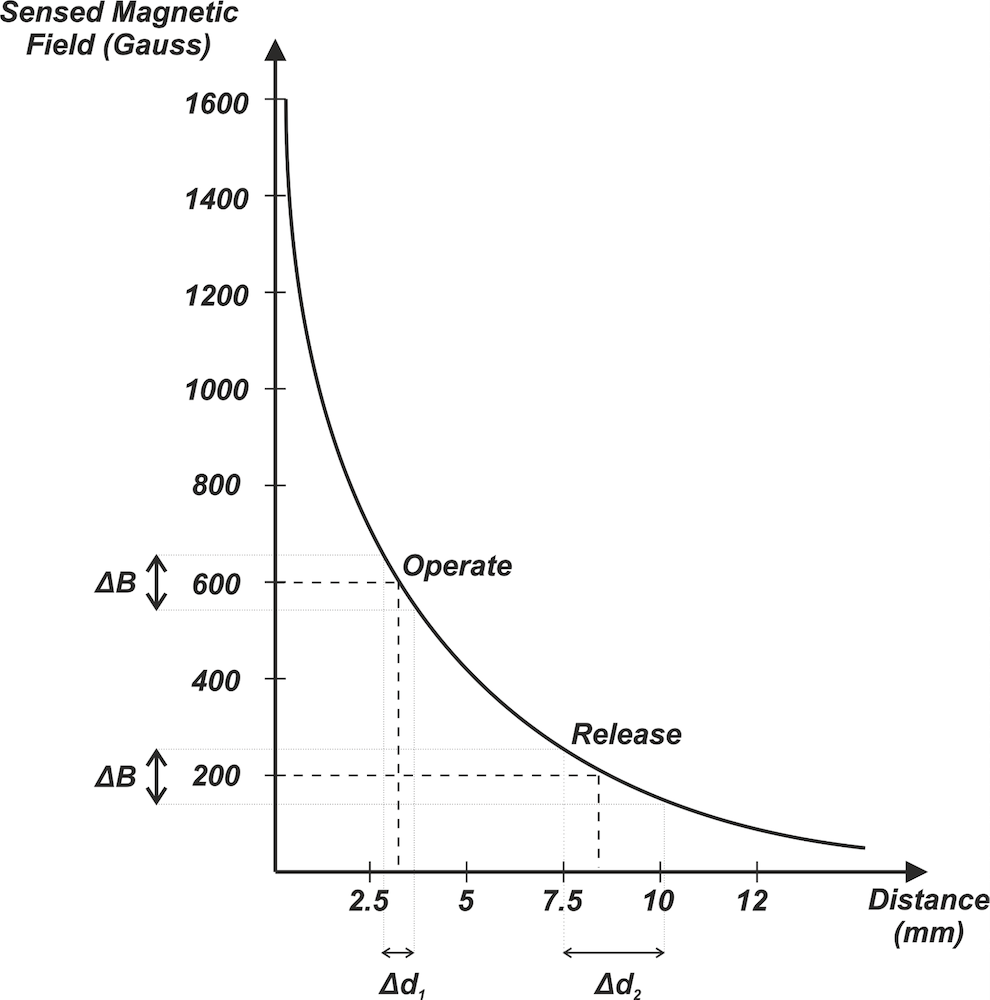
Рисунок 2.
Дополнительные недостатки включают быстрый затухание поля — делая large-stroke детекцию трудной — и нелинейное поле-дистанция отношение, усложняющее линейное позиционное измерение. Следовательно, head-on чутвение лучше подходит для proximity детекции, где высокая прецизион не критична.
Unipolar Slide-By чутвение
В slide-by конфигурации одиночный магнитный полюс движется латерально через поверхность сенсора, поддерживая постоянное перпендикулярное расстояние («air gap»). Рисунок 3(a) изображает это движение.
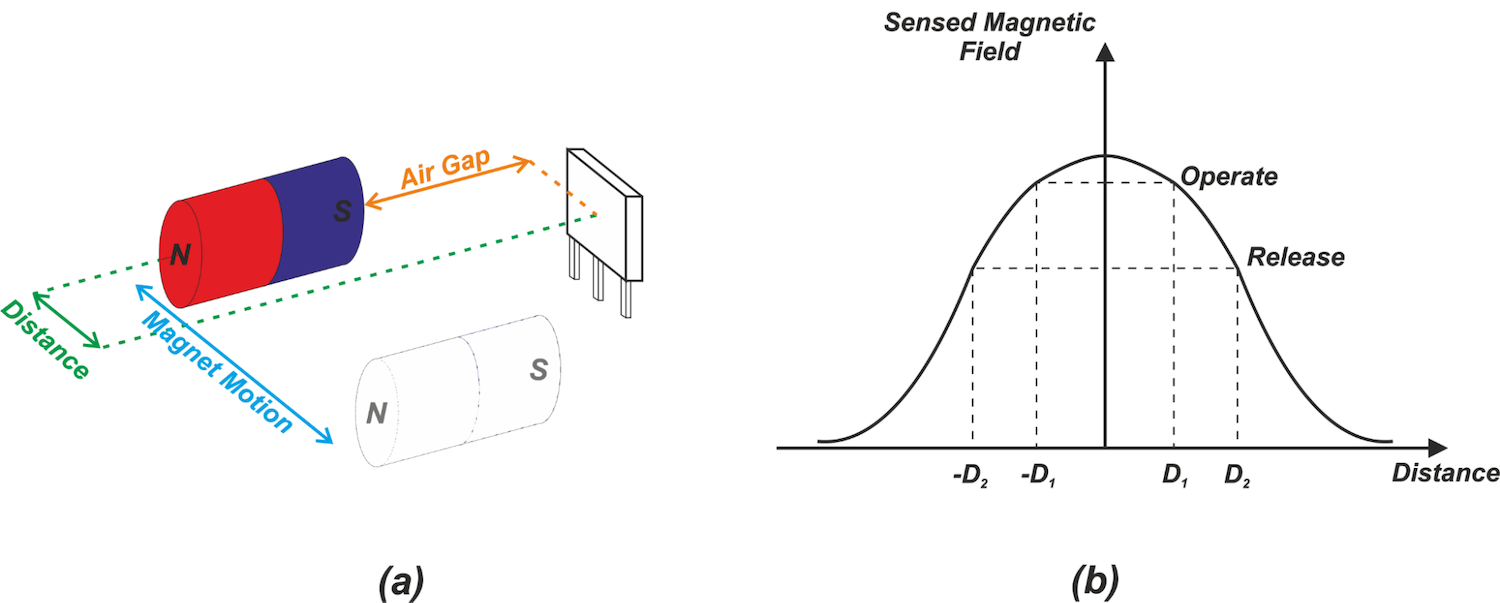
Рисунок 3.
Поле пикует, когда полюс отцентрован (дистанция = 0) и симметрично уменьшается по мере удаления полюса. Эта симметрия обеспечивает, что operate и release точки идентичны будь то магнит приближается или отходит, что преимущественно для детекции отклонений от центрального пути.
Рисунок 4 показывает, как пиковая флюкс варьируется с разными air-gap дистанциями.
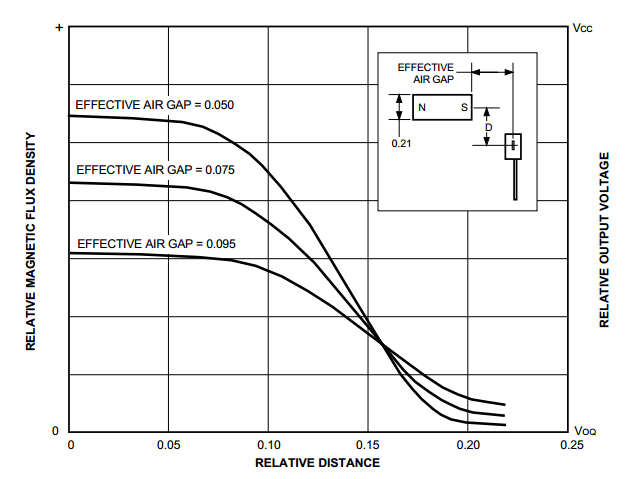
Рисунок 4. Изображение courtesy of Allegro.
Head-On или Slide-By?
Выбор между этими конфигурациями зависит от природы движения и механических констрейнтов. Head-on чутвение идеально, когда объект имеет фиксированную конечную точку и важно только его присутствие/отсутствие — подумайте о открывании/закрывании чехла смартфона. Slide-by чутвение, с его латеральной способностью движения, подходит, когда объект может проходить мимо сенсора или когда симметричный отклик вокруг центральной линии требуется.
Пока существуют другие slide-by вариации, ломающие симметрию, базовый unipolar лейаут предлагает предсказуемое поведение и прямолинейную реализацию.
Оставайтесь в курсе для нашей следующей статьи, где мы исследуем продвинутые магнитные конфигурации, чаще используемые в Hall-effect позиционировании.
Чтобы увидеть полный список моих статей, пожалуйста, посетите эту страницу.
Датчик
- Датчик артериального давления: принцип работы и ключевые применения
- Датчики напряжения: принцип работы и ключевые применения в современных системах питания
- RVG-сенсор: принцип работы и трансформация стоматологической визуализации
- Лямбда-сенсор (кислородный): функция, принцип работы и ключевые автомобильные применения
- Имидже-сенсоры: типы, принцип работы и практические применения
- Цветовые датчики: принцип работы и ключевые применения
- Arduino-датчики: типы, применения и реальные проекты
- Компас-сенсоры: от древней навигации к современным устройствам
- Датчик тока ACS712: принцип работы и основные применения
- Датчики Холла: принцип работы, применение и конструкция