



Обеспечение точности отслеживания движения в портативных устройствах
Портативные подключённые гаджеты — смартфоны, умные часы, фитнес-трекеры и хеараблы — переформировали повседневную жизнь. Помимо связности и вычислительной мощности, скрытым героем многих интуитивных взаимодействий является сенсинг движения.
От автоповорота экранов телефонов и счётчиков шагов до отслеживания головы в XR-шлемах и бесконтактного управления на наушниках — датчики движения создают плавный, естественный пользовательский опыт. Для встраиваемых инженеров выбор правильного набора сенсоров критичен: нужна точность без излишних затрат или расхода энергии.
Основы датчиков движения
Три основных сенсора формируют основу большинства IMU (инерциальных измерительных модулей): акселерометры, гироскопы и магнитометры.
- Акселерометр: измеряет линейное ускорение, включая гравитацию, раскрывая ориентацию устройства относительно тяги Земли.
- Гироскоп: фиксирует угловую скорость, обеспечивая быстрые изменения ориентации.
- Магнитометр: обнаруживает магнитное поле Земли, позволяя определять курс.
Комбинация 3-осевого акселерометра и гироскопа даёт 6-осевой IMU. Добавление 3-осевого магнитометра производит 9-осевой IMU, самую распространённую конфигурацию для потребительских носимых устройств и XR-оборудования.
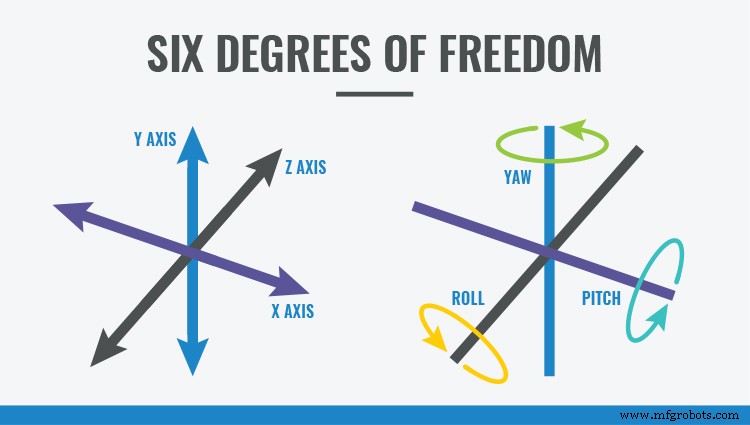
Рисунок 1: Сенсинг движения с IMU (Источник: CEVA)
Обеспечение точности
Точность курса — первичная метрика для IMU. В зависимости от приложения, вы можете требовать субградусную точность (например, XR-шлемы) или терпеть несколько градусов (например, детские игрушки). Рассмотрите стабильность во времени, температурный дрейф и специфические бюджеты ошибок вашего варианта использования.
Качественное отслеживание движения опирается на сенсорный фьюжн — комбинирование данных с нескольких сенсоров для компенсации индивидуальных слабостей. Представьте каждый сенсор как советника с разной специализацией:
- Гироскопы дают надежные кратковременные изменения ориентации, но дрейфуют на более длинных периодах.
- Акселерометры предоставляют стабильную гравитационную референцию для долгосрочной стабильности, хотя их может обмануть устойчивое линейное ускорение.
- Магнитометры дают абсолютный курс в магнитно-тихих средах, но могут быть повреждены близкими ферродинамическими структурами.
Эффективные алгоритмы фьюжна взвешивают эти источники, динамически регуляруя уровни доверия при обнаружении помех. Например, если магнитометр показывает внезапные флуктуации, алгоритм может сильнее опираться на данные акселерометра и гироскопа до стабилизации поля.
Частота дискретизации также важна. В то время как базовый счётчик шагов может работать на нескольких Гц, большинство интенсивных по движению приложений требуют 100–400 Гц, а отслеживание головы XR часто требует 1 кГц или выше для поддержания задержки ниже 10 мс.
Калибровка — как заводская, так и полеваная — необходима для уменьшения смещения и поддержания согласованности между единицами. Динамическая калибровка, направляемая известными паттернами движения приложения, может дополнительно уточнить точность без затрат на полную заводскую калибровку.
Верификация должна включать независимую референцию, такую как откалиброванный манипулятор или GPS-базированная истина, для количественной оценки ошибки и включения механизмов компенсации или оповещения.
Раскрытие новых функций
Точные данные движения открывают интеллектуальные интерфейсы и контекстное осознание:
- Хеараблы могут использовать детектирование тапов для переключения треков и сенсинг извлечения из уха для автоматического отключения звука.
- Контекстные аудио-настройки — приглушение музыки при приближении к переходу — создают более безопасные, иммерсивные впечатления.
- Продвинутая фитнес-аналитика различает ходьбу, бег, подъём по лестнице и оценивает сжигание калорий, интегрируя данные акселерометра, гироскопа, барометра и GPS.
Рисунок 2: Хеараблы (Источник: CEVA)
Сенсорный фьюжн и программная интеграция
Сырые потоки сенсоров недостаточны; их нужно обрабатывать, калибровать и фьюзить. Эта сложность часто обрабатывается специализированными хабами сенсоров, встраивающими низкопотребляющий МК и предоптимизированную прошивку.
Например, семейство Bosch/CEVA Hillcrest Labs BNO080/085 включает высокопроизводительные акселерометры, гироскопы, магнитометры и ядро ARM Cortex-M0+. Его прошивка MotionEngine™ доставляет 6- и 9-осевое отслеживание, классификацию активности (ходьба, бег, стояние) и совместима с широким спектром встраиваемых платформ.
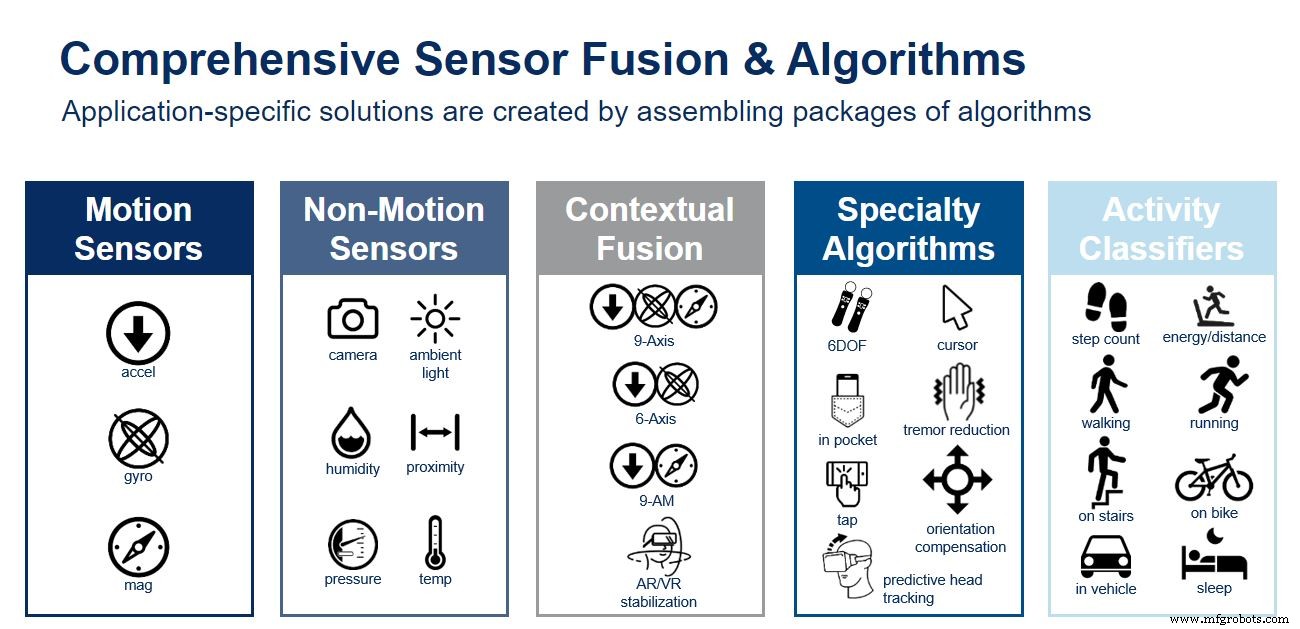
Рисунок 3: Комплексный сенсорный фьюжн и алгоритмы (Источник: CEVA)
Вынося фьюжн в SiP сенсора, основной процессор остаётся в низкопотребляющих режимах сна для always-on задач вроде подсчёта шагов, продлевая жизнь батареи при сохранении отзывчивости.
Заключение
Датчики движения незаменимы в потребительских устройствах, но достижение требуемой точности требует тщательного выбора сенсоров, калибровки и фьюжна. Партнёрствуя с опытными вендорами и используя интегрированные хабы сенсоров, разработчики могут доставлять точные, богатые функциями впечатления без компромиссов по стоимости или энергобюджету.
Встроенный
- Отслеживающий АЦП: реверсивный счетчик для быстрого непрерывного преобразования
- Как Джонатан Уорбрик (Graphite AM) ведёт к успеху в промышленной 3D-печати
- Сотрудничество: путь к фабрике будущего
- STMicroelectronics LSM6DSOX: инерциальный датчик с машинным обучением для точного, энергоэффективного трекинга активност…
- TDK запускает fault-tolerant InvenSense IMU для промышленных приложений
- Продвинутое отслеживание теннисного мяча на Raspberry Pi с OpenCV
- Управление светодиодом с PIR-датчиком движения на Raspberry Pi
- Технология линейного движения: точные решения для автоматизации
- Передовая 3D система отслеживания движения: датчик нового поколения для автономных технологий
- Получите профессиональные бейджи с PwC: признайте свои навыки и продвиньте карьеру