



Коботы 2026: как работают коллаборативные роботы и почему они важны
От редакции EVST · Последнее обновление: 10 июня 2026 г.
Коллаборативный робот, или кобот — лёгкий промышленный манипулятор, спроектированный для работы рядом с людьми без необходимости ограждения безопасности. Он достигает этого через ограничение мощности и силы: крутящие момент сенсоры в каждом суставе чувствуют контакт и немедленно останавливают или оттягивают манипулятор до того, как столкновение может вызвать травму. ISO/TS 15066 описывает четыре режима коллаборации, определяющие допустимую близость между человеком и роботом. В 2026 году полезные нагрузки коботов типично варьируются от 3 кг до 30 кг, с радиусами досягаемости примерно 600–1800 мм.
Что отличает кобота от обычного робота
Термин «коллаборативный» относится к способности безопасности, а не к отдельному механическому классу. Кобот остаётся 6-осевым шарнирным манипулятором с сервоприводами, редукторами и энкодерами на каждом суставе. Что выделяет его — добавленные сенсики и контроль, позволяющие безопасно разделять рабочее пространство, в сочетании с дизайном, минимизирующим риск травм: скруглённые края, малая движущаяся масса, отсутствие точки защемления, лимиты скорости.
Традиционные промышленные роботы строятся для скорости, нагрузки и повторяемости внутри ограждённой ячейки, предполагая отсутствие человека в рабочей зоне. Коботы жертвуют пиковой скоростью и нагрузкой за способность работать в общем пространстве, что в свою очередь меняет экономику развёртывания: кобот-ячейка может обойтись без ограждения, световых штор и накладного пространства, которое требует ограждённая ячейка. Эта экономия — ключевое преимущество для малых и средних производителей. Для структурного обхода типов коботов и критериев выбора см. наше полное руководство по типам коботов, выбору и применениям, дополняющее эту статью более глубоким погружением в механику безопасности.
По отчёту International Federation of Robotics «World Robotics 2025», коллаборативные роботы остаются самым быстрорастущим сегментом рынка промышленных роботов по темпам роста в штуках, хотя всё ещё составляют меньшинство от общего числа установок. Рост сконцентрирован в электронной сборке, обслуживании станков и упаковке — областях, где вес деталей мал и близость человек-робот операционно полезна.
Как работает кобот: механика безопасности
Ключевая технология, позволяющая коботам — как они чувствуют и ограничивают контактную силу. В 2026 году доминируют три подхода, и большинство производственных коботов комбинируют больше одного.
Сенсирование крутящего момента в суставах
Каждый сустав содержит датчик крутящего момента — или контроллер выводит его из тока мотора. Во время нормального движения контроллер знает ожидаемый профиль крутящего момента для запрограммированного пути при запрограммированной скорости. Если измеренный момент превышает порог, контроллер интерпретирует это как неожиданную внешнюю силу, запускает защитную остановку и приводит манипулятор в безопасное положение. Время реакции от контакта до остановки — порядка миллисекунд, удерживая контактную силу ниже порогов травматизма.
Ограничение мощности и силы (PFL)
PFL — самый распространённый коллаборативный метод. Робот спроектирован и сконфигурирован так, что даже в худшем случае контакта передаваемые сила и давление остаются ниже биомеханических пределов, определённых в ISO/TS 15066 Annex A для соответствующей области тела. Это достигается через малую движущуюся массу, лимиты скорости, скруглённую геометрию и описанную выше остановку по моменту. PFL позволяет многим коботам бегать без ограждений или световых штор, потому что сам робот выступает системой безопасности.
Мониторинг скорости и дистанции
Как альтернатива или дополнение, внешние датчики безопасности — лазерные сканеры, 3D-камеры, безопасные коврики — отслеживают позицию оператора. Робот бежит на полной скорости, когда никто не рядом, замедляется при приближении человека и останавливается, если нарушается защитная дистанция. Это позволяет более быстрому, тяжёлому роботу вести себя коллаборативно, не жертвуя продуктивной скоростью, когда рабочее пространство свободно.
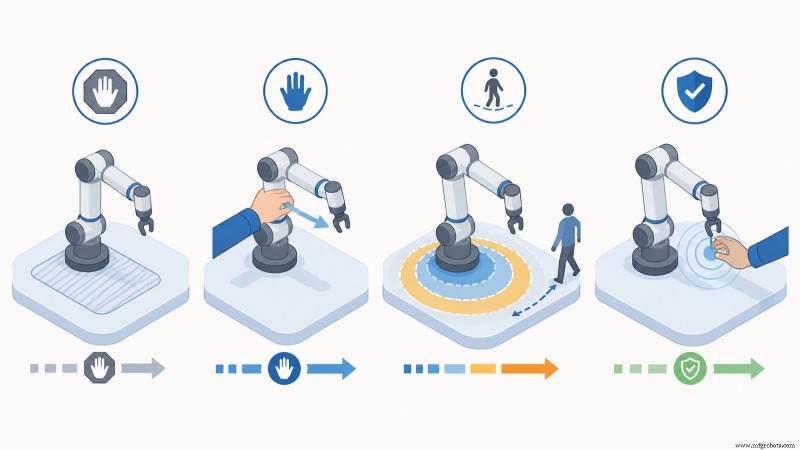
На практике чистейшие развёртывания комбинируют методы: PFL как базовую безопасность, со слоем мониторинга скорости и дистанции поверх для восстановления пропускной способности, когда оператора нет. Отраслевые наблюдения от развёртываний на сборочных линиях показывают, что кобот, сконфигурированный чисто под худший случай PFL-скорости, может терять 40–60% потенциальной пропускной способности по сравнению с тем же манипулятором, допущенным к быстрой работе когда рабочее пространство чисто — поэтому гибридные конфигурации теперь дефолт на более высокообъёмных линиях.
Четыре режима коллаборации под ISO/TS 15066
ISO/TS 15066:2016 дополняет ISO 10218 для коллаборативной работы и определяет четыре отдельных метода коллаборации. Одно приложение может использовать один или комбинировать несколько. Понимание того, какой режим нужно приложению — первый шаг в спецификации безопасной кобот-ячейки.
| Режим коллаборации | Как работает | Взаимодействие человек-робот | Типичное применение |
|---|---|---|---|
| Безопасностный мониторируемый стоп | Робот останавливается, когда человек входит в общее пространство; возобновляется при уходе | Нет движения пока человек в коллаборативной зоне | Ручная загрузка/разгрузка робот-ячейки, редкие задачи в общем пространстве |
| Руководство рукой | Оператор физически двигает манипулятор через устройство ручного руководства; робот подчиняется приложенной силе | Прямое физическое руководство, движение робота驱动 оператором | Обучение траекториям, вспомогательное подъём, позиционирование деталей малого объёма |
| Мониторинг скорости и дистанции | Скорость робота масштабируется с дистанцией оператора, измеряемой датчиками безопасности | Сосуществование с динамическим снижением скорости, полная остановка на мин. дистанции | Смешанные ячейки, где люди и робот работают в чередующейся близости |
| Ограничение мощности и силы | Контактная сила и давление удержаны ниже биомеханических пределов дизайном и контролем | Прямой контакт разрешён; робот останавливается на неожиданную силу | Совместная сборка, обслуживание станков, упаковка рядом с операторами |
ISO/TS 15066 организует биомеханические пределы по областям тела: пределы для лица и черепа гораздо строже, чем для плеча или руки, отражая тяжесть потенциальной травмы. Правильная оценка рисков отображает участки траектории робота, где возможен контакт, на области тела, которые могут быть контактированы, затем верифицирует, что сила и давление остаются под соответствующим лимитом. Именно поэтому кобот, «безопасный» для одного приложения, не автоматически безопасен для другого: смена инструмента, детали или компоновки меняет сценарии контакта.
Анатомия кобота: компоненты и спецификации
Спецификация кобота похожа на малый промышленный робот, с несколькими коллаборативными дополнениями. Параметры, важные при выборе:
- Полезная нагрузка — максимальная масса на фланце инструмента, включая захват или инструмент. Коботы 2026 кластеризуются у 3, 5, 6, 10, 12, 16, 18, 20 и до 30 кг класса.
- Досягаемость — радиус рабочей зоны, типично 500–1800 мм. Досягаемость и нагрузка торгуются друг с другом внутри семейства продукта.
- Повторяемость — как точно манипулятор возвращается в обучённую точку, обычно ±0,02–±0,1 мм в зависимости от размера. Повторяемость измеряет консистентность, что нужно большинству задач сборки и обслуживания.
- Степени свободы — шесть стандарт для общих 3D-задач; семиосевые коботы добавляют гибкость обхода в заставленных пространствах.
- Фланец инструмента и I/O — монтажный интерфейс и электрические/пневматические соединения для захватов и сенсоров, часто проложенные через запястье.
- Безопасностные функции — конфигурируемые зоны безопасности, лимиты скорости, лимиты силы, безопасностный мониторируемый стоп, все сертифицированные по ISO 10218-1 и IEC 61508/62061 уровням функциональной безопасности.
Коллаборативная способность живёт преимущественно в контроллере и суставном сенсировании, не в одном видимом компоненте. Поэтому два манипулятора с идентичной нагрузкой и досягаемостью могут значительно отличаться в безопасности и скорости: разница кроется в безопасном контроллере, разрешении сенсоров и настройке детекции столкновений.
Где применяются коботы
Коботы процветают в приложениях, где вес деталей умерен, близость человека полезна, и гибкость переразвёртки манипулятора важнее пикового времени цикла. Самые частые семейства применений в 2026:
Обслуживание станков
Загрузка и разгрузка станков с ЧПУ, прессов для литья, прессовых гиб. Кобот берёт заготовку, загружает станок, ждёт цикла, разгружает готовую деталь. Поскольку оператор всё ещё может подойти к станку когда кобот остановлен, ячейка остаётся гибкой. Обслуживание станков — крупнейшее кобот-приложение по установленной базе.
Сборка и завинчивание
Повторяющееся закрепление, вставка, pick-place сборка, часто рядом с человеком, который занимается суждениями. Силы-контролируемые коботы отличаются в задачах вставки (прессовка, защёлкивание), где запрограммированный профиль силы предотвращает повреждение детали.
Упаковка и паллетизация
Концевиковая упаковка коробок и лёгкая паллетизация. Кобот-паллетизаторы обрабатывают коробки до нагрузки манипулятора, строя стабильные стопки на паллете. Для более тяжёлых коробок нагрузка становится лимитирующим фактором и берёт верх обычный паллетизационный робот.
Инспекция качества и лабораторная автоматизация
Камера- или сенсор-оснащённые коботы выполняют повторяющиеся проходы инспекции, а в лабораториях работают с образцами, пипетками и обслуживанием приборов. Безогродительная компоновка подходит для сред, где люди и оборудование делят тесные паяльники.
Сварка и шлифовка поверхностей
Кобот-сварка быстро росла в цехах под заказы, где короткие швы и малые объёмы не оправдывают ограждённую сварочную ячейку. Коботы также обрабатывают шлифовку, полировку и снятие заусенцев с силовым контролем. Для устойчивой высокообъёмной сварки на тяжёлых деталях ограждённый 6-осевой манипулятор остаётся правильным инструментом, как описано в нашем руководстве по сварочным роботам для тяжёлой промышленности.
Опасные и экстремальные среды
Взрывозащищённые коботы расширяют коллаборативную операцию в атмосферы с горючими газами — химические, красочные, энергетические объекты. Требуют сертифицированные рейтинги герметичности, а не стандартные корпуса коботов. См. наше выделенное руководство по взрывозащищённым коботам для опасных сред за деталями сертификации.
Кобот vs Промышленный робот: когда каждый выигрывает
Выбор между коботом и обычным промышленным роботом — решение по приложению, а не вопрос о том, какая технология более передовая. Матрица ниже очерчивает компромисс.
| Фактор | Коллаборативный робот | Обычный промышленный робот |
|---|---|---|
| Нагрузка | 3–30 кг типично | 5–800+ кг |
| Скорость | Ограничена безопасностью; быстрее с мониторингом дистанции | Высокая, оптимизирована под время цикла |
| Ограждение безопасности | Часто без ограждения после оценки рисков | Ограждённая ячейка, световые шторы, интерлоки |
| Площадь пола | Компактный, без отпечатка ограждения | Больше, включает периметр безопасности |
| Переразвёртка | Быстрая; манипулятор можно перемещать между задачами | Медленная; ячейка полупостоянна |
| Подходит для | Низкая нагрузка, высокий микс, смежные с человеком задачи | Высокий объём, высокая нагрузка, устойчивый цикл |
Для полной рамки решения см. наш сопутствующий анализ, cobot vs industrial robot: which should your factory choose in 2026. Кратко: кобот выигрывает когда нагрузка низка, компоновка выигрывает от разделения пространства с людьми, и линия часто меняется; обычный робот выигрывает когда объём и нагрузка высоки и ячейка может быть выделена.
Безопасное развёртывание кобота: оценка рисков
Распространённое заблуждение — кобот «безопасен из коробки». Манипулятор построен для коллаборации, но приложение как целое — манипулятор плюс инструмент, деталь, компоновка и задача — должно быть оценено и сертифицировано. Под ISO 10218-2 и ISO/TS 15066, интегратор (часто конечный пользователь) отвечает за оценку рисков полного коллаборативного приложения.
- Идентифицируйте опасности. Отметьте каждую точку траектории робота, где возможен контакт с человеком, плюс опасности инструмента (острые захваты, горячие насадки), и обрабатываемая деталь.
- Классифицируйте режим коллаборации. Решите, какой из четырёх режимов ISO/TS 15066 задача использует, и для каких фаз цикла.
- Верифицируйте биомеханические пределы. Для PFL-операции подтвердите, что контактная сила и давление для каждого возможного контакта остаются ниже лимита Annex A для той области тела, расчётом или измерением с силовым/давлением тестовым прибором.
- Настройте функции безопасности. Установите лимиты скорости, силы, зон в безопасном контроллере, и валидируйте их.
- Документируйте и валидируйте. Запишите оценку, валидируйте as-built ячейку против неё, и переоценивайте при любом изменении инструмента, детали или компоновки.
На практике, когда инженеры EVST по приложениям вводят в строй коллаборативную ячейку на месте, частый фалл при валидации — захват или острокрая деталь создают контактное давление выше лимита Annex A даже когда манипулятор сам в пределах силовых лимитов. Фикс — обычно редизайн захвата, защитный край или снижение скорости на затронутом сегменте пути — не другой робот. Это шаг, который покупатели чаще всего недооценивают, предполагая, что кобот убирает необходимость в инженерии безопасности.
Коллаборативный ряд EVST
EVST, штаб-квартира в Чэньду с производством в Вэнлине, за семь лет поставляла автоматизацию в 100+ стран. Её коллаборативная линия покрывает нагрузки от 3 кг через 30 кг класс, с опубликованными моделями включая 3 кг / 620 мм манипулятор, 6 кг / 917 мм, 12 кг / 1300 мм и 18 кг / 900 мм. EVST также производит взрывозащищённый кобот для опасных атмосфер и линейку кейтеринг-сервис коботов, вместе с обычными промышленными QJAR, SCARA и дельта семействами продуктов.
Производственная линия EVST имеет сертификат качества IATF 16949 автомобильного уровня, а продукция несет CE, SGS и TUV сторонние сертификаты. Взрывозащищённый кобот рейтингован для использования в горючих атмосферах, расширяя коллаборативную операцию в среды, куда стандартные корпуса коботов не могут войти. Компания также имеет один выданный изобретательский патент (CN ZL 2020 1 1601091.6), четыре изобретательских патента в существенном рассмотрении и два программных копирайта, поддерживаемые полевой инженерной сетью 100+ стран для наладки на месте и поддержки оценки рисков.
Часто задаваемые вопросы
Что такое коллаборативный робот простыми словами?
Коллаборативный робот — манипулятор, построенный для безопасной работы рядом с людьми без ограждения безопасности. Он использует датчики крутящего момента в суставах для детекции контакта и быстрой остановки, и спроектирован с малой массой, лимитированной скоростью и скруглёнными поверхностями так, что любой контакт остаётся ниже пределов силы и давления, способных вызвать травму, как определено в ISO/TS 15066.
Действительно ли коботы не нуждаются в ограждении безопасности?
Часто, но не автоматически. Нужен ли забор — зависит от оценки рисков полного приложения: манипулятор плюс его инструмент, деталь и задача. Многие низконагруженные, низкоскоростные приложения бегают без забора после оценки. Но острый инструмент, тяжёлая или острокрая деталь, или требование высокой скорости могут вынудить добавить ограждение или мониторинг скорости/дистанции. Кобот делает возможной безогродительную компоновку; оценка рисков подтверждает, допустима ли она.
Какие нагрузку и досягаемость мне нужны для кобота?
Сложите вес детали и вес захвата для размерения нагрузки, и оставьте примерно 20–30% запас. Для обслуживания станков мелких деталей часто 5–10 кг манипулятор; для паллетизации или более тяжёлой манипуляции — 16–30 кг. Досягаемость должна покрывать полную рабочую зону задачи, типично 600–1300 мм для настольной работы и обслуживания станков, длиннее для паллетизации.
В чём разница между ISO 10218 и ISO/TS 15066?
ISO 10218 (части 1 и 2) — базовый стандарт безопасности для промышленных роботов и их интеграции. ISO/TS 15066 — техническая спецификация, дополняющая его специально для коллаборативной работы, добавляющая четыре режима коллаборации и биомеханические лимиты силы и давления в Annex A. Коллаборативное приложение должно удовлетворять обоим. Для покупательского разбора см. наше руководство по стандартам безопасности коботов на сайте продуктов EVST.
Как быстро может двигаться кобот?
В режиме PFL скорость кобот лимитирована так, что худший случай контакта остаётся в биомеханических пределах, часто далеко ниже обычного робота. С мониторингом скорости и дистанции тот же манипулятор может бежать около механического максимума когда оператора нет в защитной зоне, затем замедляться или останавливаться при приближении человека. Гибридные конфигурации восстанавливают большинство потерянной пропускной способности сохраняя коллаборативную безопасность.
Куда двигаться дальше
Для подбора конкретного кобота под нагрузку и досягаемость с путём к котировке см. руководство по продуктам EVST — collaborative robot payload selection from 3 kg to 30 kg. Для деталей стандартов безопасности, нужных покупателю перед спецификацией безогродительной ячейки, см. cobot safety standards explained for buyers. Для более широкого решения build-or-buy читайте cobot vs industrial robot, и для оценки возвратов — наш cobot ROI calculator for SME manufacturing. По закупочным вопросам отдел продаж EVST доступен через страницу контактов.
Об авторе: Редакционная команда EVST пишет о промышленной робототехнике и интеллектуальном производстве для инженеров и операционных лидеров, оценивающих проекты автоматизации. EVST (EVS TECH CO., LTD), основанная в Чэньду в 2018 г., выполнила 600+ проектов автоматизации и поставляет в 100+ стран, с сертификацией IATF 16949 автомобильного уровня и CE / SGS / TUV сторонними сертификатами по линейкам QJAR, коллаборативный робот, SCARA и дельта семейства продуктов.
Промышленный робот
- Самостоятельное создание манипулятора: риски и выгоды
- Выбор правильного робота для ваших потребностей автоматизации
- Точность робототехнической сварки: Надежность, качество и экономическая эффективность
- Эволюция симуляционного ПО Fanuc: от FanucWorks к RoboGuide
- Понимание контактной сварки: типы, процессы и промышленные применения
- Плазменнодуговая сварка: Преимущества, ограничения и принцип работы
- Революция в промышленной автоматизации: Передовые 3D-визорные технологии для роботов
- Топ-12 брендов SCARA-роботов: экспертные рекомендации для промышленной автоматизации
- Роботизированное обслуживание станков: преимущества, недостатки и соображения для инвестиций
- Упаковочные роботы: как автоматизировать пропускную способность и увеличить прибыль