



Картезианские, 6-осевые и SCARA-роботы: ключевые различия и применение
Картезианские, 6-осевые и SCARA-роботы относятся к разным типам промышленных роботов. Производственные отрасли поворачиваются к использованию промышленных роботов в производстве, и все три типа сильно задействованы. Каждый спроектирован уникально, позволяя выполнять конкретную задачу, которую другой, вероятно, не сможет.
Время производства теперь быстрее, так как роботы могут работать без остановки часами без необходимости даже одного перерыва. Добавьте их скорость и точность — и вы смотрите в будущее, где человеческий труд на производственных заводах больше не понадобится.
Что такое картезианские, 6-осевые и SCARA-роботы?
Источник: Pinterest
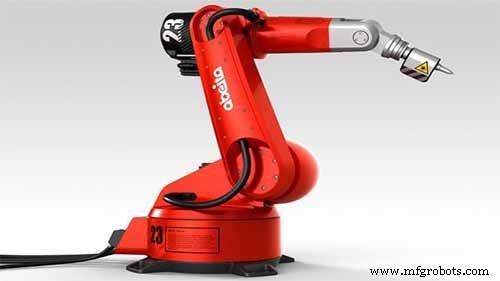
На первый взгляд эти роботы могут выглядеть одинаково для неопытного глаза, но они глубже. Большинство могут иметь похожую форму, но их дизайн и функции полностью разные.
Прежде чем разбирать различия, важно знать, что каждый из них собой представляет.
Картезианские роботы
Источник: Pinterest
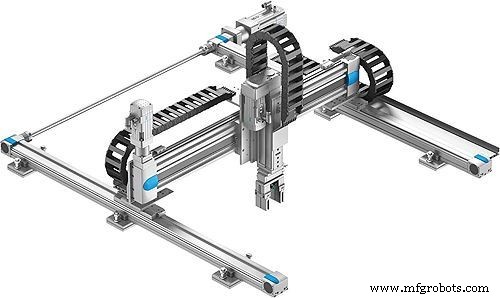
Картезианские роботы иногда называют гантровыми роботами — это тип, работающий с навесной сетки и использующий линейные актуаторы и моторы для позиционирования инструментов. Имеет прямоугольную рабочую зону, размер которой зависит от размера сетки. Картезианские роботы имеют трехмерное движение; их жесткость делает их очень точными в работе. Широко используются как роботы для манипулирования материалами и для покраски станков.
6-осевой робот
Источник: Pinterest
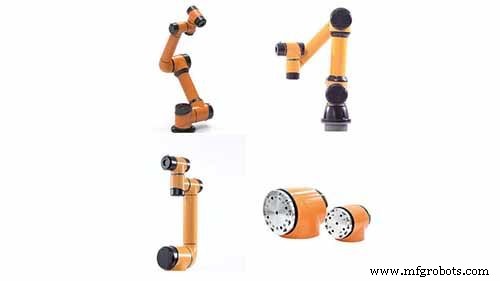
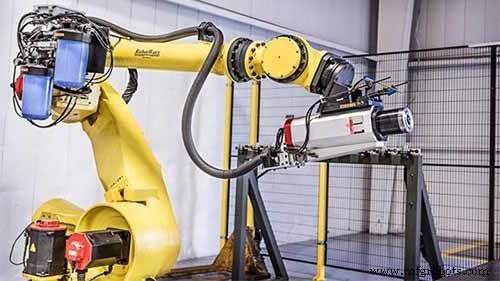
6-осевой робот — тип, смонтированный на пьедестале, позволяющем его манипулятору иметь больше движения во всех направлениях и лучший контроль, чем у других двух. Как следует из названия, у 6-осевого робота шесть осей, движущихся в трехмерном режиме плюс возможность позиционирования как угодно. Их высокая гибкость делает их идеальным заводским манипулятором для сварки, как роботизированный паллетизатор и как робот для обслуживания станков.
SCARA-робот
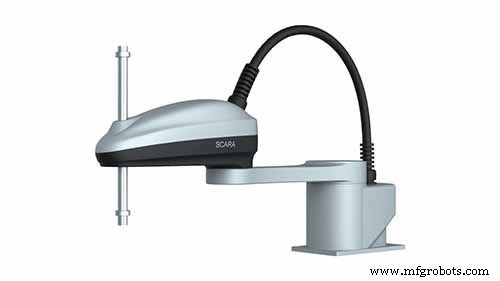
SCARA-робот — среди лучших промышленных роботов. Имеет круглую рабочую зону и смонтирован на пьедестале, используя четырехосевые манипуляторы, движущиеся по трехмерной плоскости. В конце плоскости у них есть так называемая тета-ось, дающая большую гибкость, что делает их хорошими паллетизирующими роботами, для загрузки/разгрузки станков и сборки мелких деталей.
Различия между картезианскими, 6-осевыми и SCARA-роботами
Как именно картезианские, 6-осевые и SCARA-роботы отличаются друг от друга? Для лучшего различия используем следующие параметры.
Грузоподъемность
Источник: Pinterest
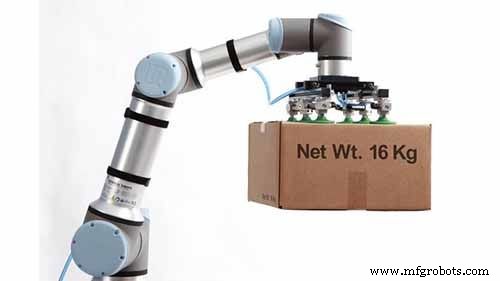
Максимальная полезная нагрузка для каждого робота варьируется в зависимости от размера и задачи. Как правило для большинства манипуляторов, грузоподъемность робота должна превышать общий вес полезной нагрузки. Исходя из этого, картезианские роботы лучше справляются с более тяжелыми нагрузками по сравнению с другими двумя. Для SCARA и 6-осевых они ограничены, потому что держат нагрузку на выдвинутых манипуляторах.
Для картезианского робота автоматизация pick and place тяжелых грузов легка, потому что его опоры и рамы способны удерживать весь диапазон движения. Для иллюстрации: груз 50 кг (110 фунтов). Вес в пределах полезной нагрузки всех трех роботов; однако 50 кг на верхнем пределе способности SCARA — потребуется больше контроля и дополнительных деталей для справления с крутящим моментом. Но с картезианским роботом система поддержки позволяет легко справляться с той же нагрузкой без дополнительной помощи или компонентов, делая его идеальным промышленным роботом pick and place.
Ориентация
Источник: Pinterest
Ориентация — еще одна область различий. В ориентации выделяются две главные вещи:
- Как движутся части робота.
- Как робот монтируется.
Цель — выровнять отпечаток робота с его рабочей зоной. Например, если 6-осевой робот или SCARA-робот создает массивное препятствие во время работы, использование таких роботов не идеально. Однако если движение требует наименьшего числа осей, картезианский робот лучше, так как может быть смонтирован навесно, оставляя место внизу для других вещей.
В то же время, если задача требует сложной манипуляции или работы, нуждающейся в большем числе осей, то SCARA-робот, занимающий наименьшее пространство, но использующий больше осей, будет лучшим вариантом. Ориентация во многом зависит от пространства и природы задачи.
Скорость и перемещение
Источник: Pinterest
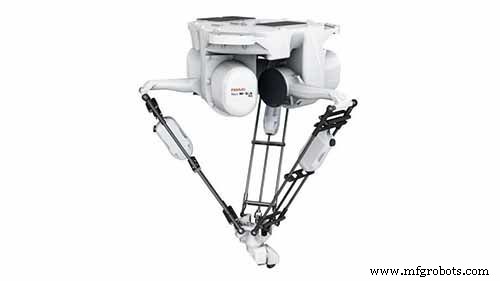
Высокоскоростной манипулятор — главный фактор различения промышленных роботов. Есть задачи, требующие высокой скорости, и другие, где точность важнее. Скорость робота не ограничена только манипулированием материалами; она также основана на расстоянии, которое он проходит в предоставленном пространстве.
Картезианские роботы могут разгоняться до 5 м/сек, иногда больше, если они меньше и гибче. SCARA и 6-осевые намного медленнее. Другая черта, делающая картезианские роботы превосходными здесь — их можно модифицировать для покрытия большего расстояния на более высоких скоростях, если соединить с правильным шариковым винтом или линейным мотором.
Картезианские роботы закреплены на гибкой навесной рельсе, которую можно удлинить на большие расстояния, делая их хорошими типами промышленных роботов. SCARA и 6-осевые роботы закреплены на пьедесталах, которые редко движутся.
Позиционная точность
Насколько касается точности, SCARA и 6-осевые роботы немного точнее картезианских. Для картезианского робота, чтобы достичь того же уровня точности, им понадобятся дополнительные компоненты: шариковые винты и прецизионно обработанные направляющие.
В то же время есть случаи, когда SCARA и 6-осевые не могут сохранить точность из-за деформации манипулятора. В таких случаях картезианские манипуляторы с высокоточными линейными подшипниками, минимизирующими деформацию, позволяющие позиционировать конечный эффектор точнее — лучший вариант. В конечном счете скорости каждого зависят от задачи.
Среда
Источник: Pinterest
Рабочая среда и присутствующие опасности — еще два фактора для различия этих трех роботов. Для SCARA и 6-осевых роботов их пьедесталы компактны, позволяя занимать минимум места; однако эта зафиксированная природа может сделать их устаревшими в среде, где опорная рама робота может быть установлена навесно, как в случае картезианского робота.
Пыль и грязь также влияют на выбор робота. SCARA и 6-осевые более подвержены воздействию пыли, чем картезианские, которые используют больше движений. Роботов можно накрыть, чтобы минимизировать коррозию от пыли и грязи в движущихся частях, но это в конечном счете помешает эффективному движению.
Топ производители промышленных роботов
Посмотрев на различия SCARA, 6-осевого манипулятора и картезианских роботов, также важно знать производителей за их созданием. Следующие — некоторые из топовых мировых производителей манипуляторов.
EPSON
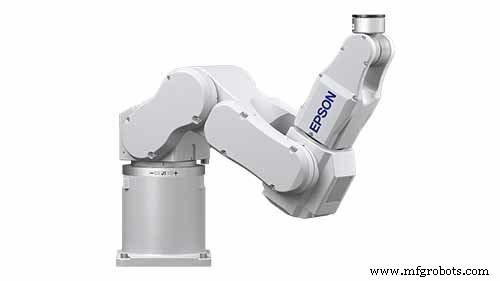
Источник: Epson
EPSON — производитель роботов в бизнесе более 35 лет. Лучше известны топовыми 6-осевыми роботами, оснащенными самыми передовыми робототехническими технологиями и способностью обрабатывать большие полезные нагрузки. Их 6-осевые роботы имеют полезную нагрузку около 4,5 кг (10 фунтов) и досягаемость манипулятора 450–1480 мм. Программное обеспечение EPSON RC+, используемое во всех их роботах, имеет функции Vision и Force Guidance для лучшей функциональности.
EVS
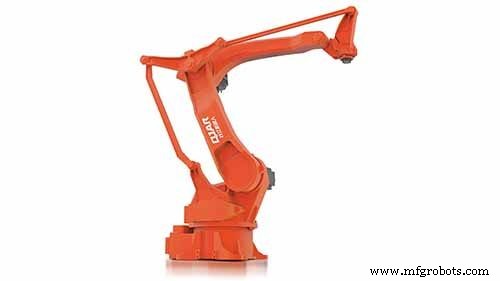
EVS — мировой лидер в создании промышленных роботов. Как ведущий производитель SCARA-роботов, среди их выдающихся продуктов их SCARA-модели среди самых передовых в отрасли. Каталог включает два передовых SCARA-робота: меньший с полезной нагрузкой 2,3 кг (5 фунтов) и досягаемостью 400 мм, и больший с нагрузкой 3,6 кг (8 фунтов) и досягаемостью 600 мм.
Большинство манипуляторов EVS востребованы глобально и широко используются в авто и аэрокосмической отраслях благодаря высоким скоростям, передовым технологиям и гениальным дизайнам.
Yamaha Motor Corporation
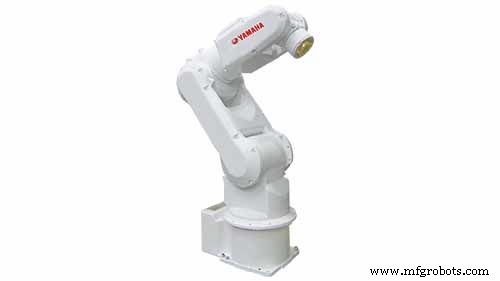
Источник: yamaha-motor.com
Yamaha Motor Corporation — мировой ведущий производитель картезианских роботов. Известна в основном супербайками для международных гонок, Yamaha также известный производитель и поставщик промышленных роботов с фокусом на картезианских. Каталог включает картезианские роботы всех типов. Компания также производит SCARA-роботов и одноосевые.
Заключение
По мере того как колеса технологий продолжают вращаться, более уточненные версии промышленных роботов выпускаются каждый год. С каждой новой моделью слабости предыдущих версий становятся меньше. Только вопрос времени, когда каждый аспект человеческой жизни станет полностью зависим от промышленных роботов. Хорошо ли это или плохо — еще предстоит определить.
Промышленный робот
- Автономные роботы против HMI: понимание истинных различий в современном производстве
- Асбест против стекловолокна: ключевые различия, применение и безопасность
- Структуры против объединений в C: практическое руководство
- C против C++: ключевые отличия и когда что выбирать
- C против Java: подробное сравнение особенностей, истории и применения
- Python против JavaScript: ключевые отличия, особенности и выбор языка
- Python против Ruby: подробное сравнение особенностей, преимуществ и сценариев использования
- Двигатели постоянного и переменного тока: ключевые отличия и руководство по выбору
- Пайка (бразинг) vs Паяльник (солдеринг): ключевые отличия
- Двухтактные vs четырехтактные двигатели: ключевые отличия