



Проектирование эффективных нечетких логических контроллеров: пошаговое руководство
Нечеткие логические контроллеры буквально окружают нас. От антиблокировочных тормозных систем до стиральных машин, которые чистят нашу одежду. Но работают ли они حق? И какие преимущества их использования?
Лестничная логика и нечеткая логика
Хорошей отправной точкой в изучении нечетких логических контроллеров является определение совместимости лестничной логики с нечеткой логикой. Лестничная логика — распространенный основанный на правилах подход к программированию ПЛК (программируемых логических контроллеров), когда нужна последовательная логика. Каждая перекладина в программе лестничной логики представляет логическое уравнение, которое либо бинарное, либо дискретное.
Имея в виду, что лестничная логика читается слева направо, сверху вниз, то дальняя правая сторона перекладины представляет выходное условие. Выходное условие этой перекладины зависит от результата символов лестничной логики слева от выхода.
Возьмем, как базовый пример, одну перекладину, показанную на рисунке 2. Обратите внимание, что кондиционер (A/C) активен только когда Переключатель активен, и либо HighTemp (высокая температура), либо Humid (влажность) активны.
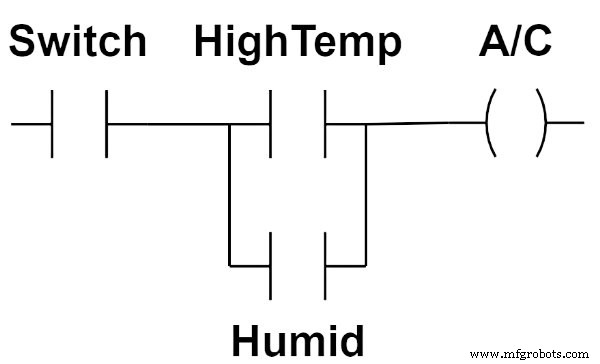
Выраженное как правило, эта перекладина примет следующую форму:
A/C = Switch AND (HighTemp OR Humid)
Поскольку лестничная логика может быть выражена как правила, она легко поддается принятию в нечеткий логический контроль. Другой способ подумать об этом — результат зависит от условий IF, представленных символами лестничной логики слева, в то время как выход представляет результат THEN.
IF (Switch AND [HighTemp OR Humid]) THEN A/C
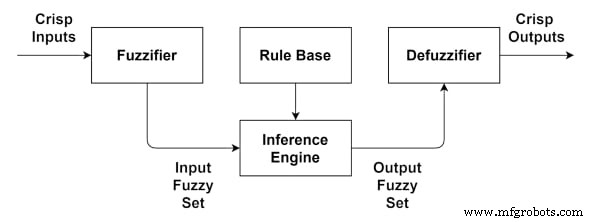
Этот подход определенно может быть реализован с использованием нечетких логических правил. В таком случае четкие входы (crisp inputs) будут температурой и относительной влажностью. Показания датчиков этих значений преобразуются в нечеткие входы фаззификатором (fuzzifier). Машинный вывод (inference engine) содержал бы, среди других правил, то, что показано выше. На основе правил машинного вывода нечеткий выходной набор представлялся бы дефаззификатору (defuzzifier). Оттуда четкие выходы предоставлялись бы системе управления.
Короче говоря, лестничная логика может быть реализована с использованием нечеткой логики.
Основные шаги проектирования нечеткого логического контроллера
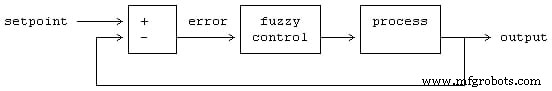
Нечеткие логические системы управления (часто сокращаемые как FLC) — альтернативный подход к разработке и внедрению систем управления.
Признание вовлеченных предположений
Перед началом процесса проектирования FLC есть определенные ключевые предположения.
- Существует решение проблемы управления.
- «Достаточно хорошее» решение допустимо вместо «оптимального решения».
- Входные, выходные и состояние переменные могут быть наблюдаемы и использованы для управления.
- Существует корпус знаний в виде:
- Лингвистических правил, и/или
- Набора входных-выходных данных, из которых правила могут быть извлечены.
- FLC должен быть спроектирован для достижения приемлемого диапазона точности.
- Стабильность и оптимальность не адресуются явно, но открыты.
Идентификация и конфигурация переменных для фаззификации
Первый шаг в проектировании FLC — идентификация входных, выходных и переменных состояния. Далее определите нечеткие подмножества для переменных. Например, вход температуры может быть разделен на пять подмножеств с описательными лингвистическими ярлыками для каждого: {«холодно», «прохладно», «номинально», «тепло», «горячо»}.
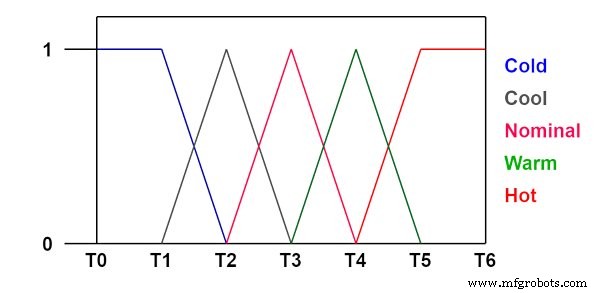
После выбора подмножеств для переменных, функции принадлежности должны быть сконфигурированы для представления этих подмножеств. Опции функций принадлежности включают треугольные, трапецеидальные, сигмоидные и гауссовы. Это составляет фаззификатор, который преобразует четкие входы в нечеткие значения. Обратите внимание, что нечеткие подмножества и ассоциированные функции принадлежности также нужно сконфигурировать для выхода машинного вывода.
Генерация нечетких логических правил
Конвертация традиционного лестничного логического контроллера в нечеткий логический контроллер начинается с генерации нечетких логических правил.
Как упоминалось в предположениях, это может принять форму лингвистических правил, которые уже существуют или могут быть разработаны с помощью эксперта по теме. Правила также могут быть сгенерированы данными набора входных-выходных данных. И в случае лестничной логики, нечеткие логические правила могут быть прочитаны прямо из лестничной диаграммы.
Результат — база правил для нечеткой системы.
Реализация машинного вывода и дефаззификатора
Существует несколько разных подходов к реализации машинного вывода. В управлении два наиболее популярных подхода — Мамдани (Mamdani) и Сугено (Sugeno). Оба типа машинных выводов комбинируют нечеткий выход от базы правил с использованием оператора OR и последуют дефаззифицируют этот выход для получения четкого значения.
Применения нечетких логических контроллеров
Нечеткие логические контроллеры нашли чрезвычайно широкое применение. Например, лифты часто имеют нечеткие логические контроллеры, которые уменьшают время ожидания, минимизируют перемещения между этажами и снижают энергопотребление. Дополнительное преимущество минимизации перемещений между этажами — снижен износ критических компонентов и более долгая срок службы.
Другой увлекательный пример нечетких систем управления включает цифровые видеокамеры и камеры. Операторы могут двигать или трясти камеру при съемке стабильного кадра, но нечеткий логический контроль может автоматически компенсировать.
В промышленной среде нечеткая логика часто используется для управления промышленными процессами и системами. Например, нечеткая логика хорошо работает с температурными и процессными контроллерами, такими как используемые с термической обработкой металлов. Типичные термические обработки включают высокоточные циклы нагрева и выдержки для достижения правильных металлургических свойств.
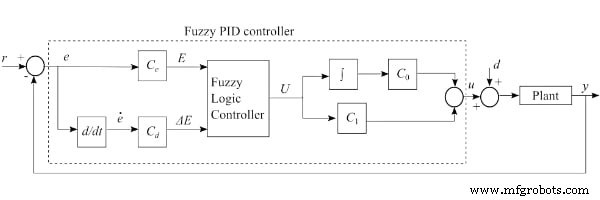
Похожие приложения, которые выигрывают от FLC, включают вулканизацию резины или сушку растворителей на покрашенных поверхностях. Кроме того, все это примеры процессов управления, которые обычно используют ПИД (пропорционально-интегрально-дифференцирующий) контроллер. ЧПУ (CNC) обработка часто зависит от нечетких логических контроллеров, как и многие автономные робототехнические, машинное зрение и удаленное чувствование.
Преимущества и недостатки нечеткого логического управления
Нечеткое логическое управление все еще может функционировать при столкновении с неточными данными, а также нелинейностью в системе. Оно также позволяет интегрировать человеческий опыт и знания в систему управления и высоко настраиваемо. Нечеткие логические системы управления обычно дешевле в разработке по сравнению с более традиционными подходами и склонны быть более эффективными, робастными и надежными.
Специфически в управлении, FLC не требует, чтобы модель и/или цель были сформулированы в точных терминах, как требуется в более традиционном подходе к системам управления. Более того, нечеткие контролы могут легко смешиваться с другими системами управления.
Есть, конечно, недостатки использования нечетких систем управления. Хотя нечеткая логика является подмножеством искусственного интеллекта (ИИ), она не является типом машинного обучения и не может, следовательно, адаптироваться и учиться. Существуют адаптивные нечеткие логические контроллеры, но их дизайн и сложность идут далеко за пределы типа нечеткого контроллера, обсуждаемого здесь.
Кроме того, обновления в конечном счете будут нужны для правил, от которых зависит контроллер, и нечеткие логические контроллеры требуют обширного тестирования и валидации перед тем, как они считаются готовыми к внедрению.
Когда следует использовать нечеткий логический контроллер? Они отличный вариант для проблем управления, которые крайне сложны и трудно представить с использованием точных моделей и целей. Они хорошо работают, когда задействованы неточные данные и нелинейное поведение. Они также хороший выбор, когда человеческий опыт и экспертиза могут быть внесены в систему. Как вы используете нечеткую логику в своей системе управления? Или вы используете только ПИД контроллеры?
Промышленный робот
- Проектирование прозрачных пластиковых компонентов для оптимальной производительности
- Design for Manufacturability (DFM): практическое руководство для инженеров и дизайнеров
- Почему размещение антенны важно: редизайн жизненного цикла беспроводной ПП
- Использование виртуальной реальности для оптимизации дизайна промышленных роботов
- Эффективная документация кабелей и жгутов: лучшие практики и руководство по процессам
- Выбор правильного контроллера промышленной автоматизации: исчерпывающее руководство
- Выбор правильного контроллера: ПЛК, PAC, DCS или IPC — разбор вариантов
- Освоение устранения помех в печатных платах: профессиональное руководство по обеспечению электромагнитной …
- Мастерство HDI-дизайна: Экспертные советы для высокоплотной электроники
- Проектирование надежных 3D-печатных живых шарниров: практическое руководство