



DIY двухосевая кремальера FPV-камеры: Управление джойстиком на Arduino
Компоненты и материалы
| Arduino UNO | 1 |
| Сервопривод SG90 (микро) | 2 |
О проекте
Полное руководство по управлению двухосевой кремальерой FPV-камеры с джойстиком. Кремальера поставляется в наборе: акриловые детали, винты, два сервопривода.
Предварительные знания:
Два режима управления:
- Прямое следование: сервоприводы повторяют положение стика в реальном времени.
- Пошаговое перемещение: сервоприводы движутся в направлении наклона стика и фиксируются до следующего команды.
Демонстрация в видео. Сборка пошаговая, но здесь приведена полная схема — модули не влияют друг на друга.
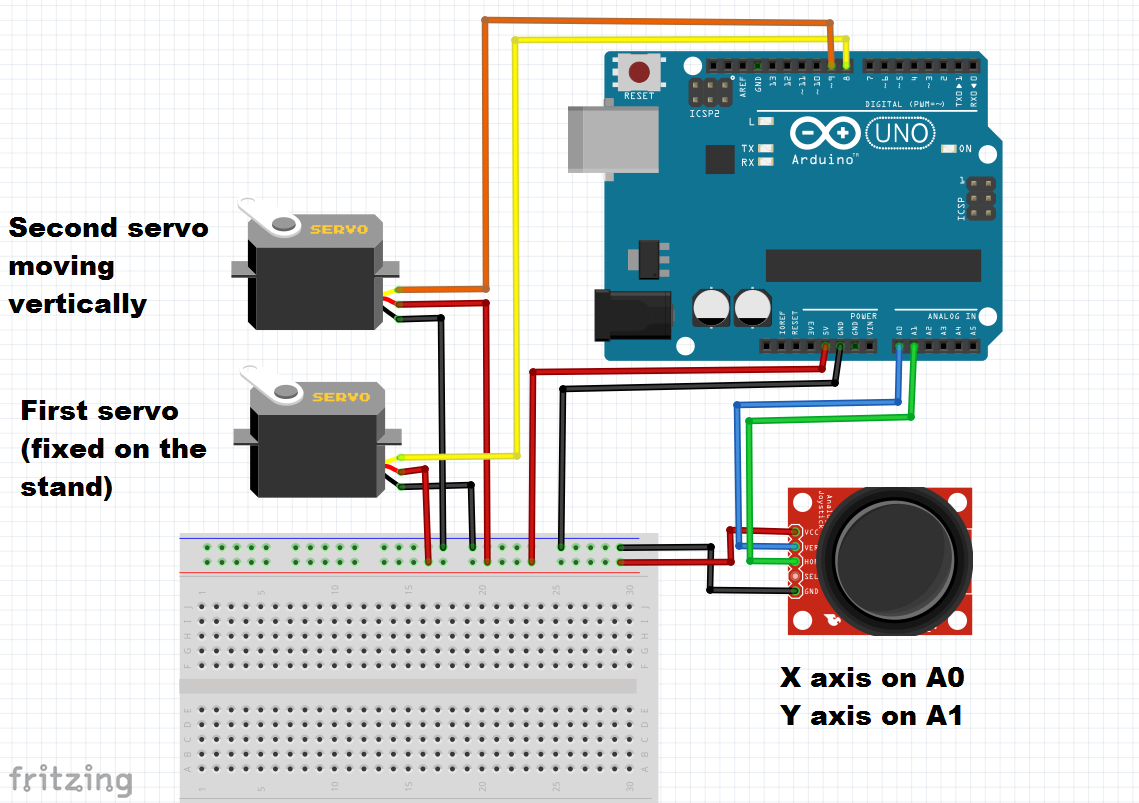
Оси джойстика могут отличаться (X/Y перепутаны). Проводку адаптируйте под свой модуль (пины серв, входы джойстика, направления).
В видео использовалось несколько скетчей, но они базовые. Здесь выложены только два итоговых варианта.
Код
Вариант 1: Прямое следование за джойстиком
// Двухосевая кремальера FPV + джойстик
// Сервоприводы следуют за положением стика
// surtrtech.com

#include
Servo myservo1; // Верхний серво
Servo myservo2; // Нижний серво

int YAxis = 1; // Пин оси Y джойстика
int XAxis = 0; // Пин оси X джойстика

void setup() {
  Serial.begin(9600);
  pinMode(XAxis, INPUT);
  myservo1.attach(8);
  pinMode(YAxis, INPUT);
  myservo2.attach(9);
}

void loop() {
  int X = analogRead(XAxis);        // 0-1023
  X = X * 0.1756;                   // → 0-180
  X = 180 - X;                      // Инверсия при необходимости
  myservo1.write(X);

  int Y = analogRead(YAxis);
  Y = Y * 0.1466;                   // → 0-150 (под ограничения сервы)
  myservo2.write(Y);
}
Вариант 2: Пошаговое перемещение в направлении стика
// Кремальера FPV + джойстик
// Сервоприводы движутся в направлении наклона стика и держат позицию
// surtrtech.com

#include
Servo myservo1;
Servo myservo2;

int a, b, X, Y;
int YAxis = 1;
int XAxis = 0;

void setup() {
  Serial.begin(9600);
  pinMode(XAxis, INPUT);
  myservo1.attach(8);
  pinMode(YAxis, INPUT);
  myservo2.attach(9);
}

void loop() {
  a = myservo1.read(); // Текущая позиция
  b = myservo2.read();
  X = analogRead(XAxis);
  Y = analogRead(YAxis);

  // Мёртвая зона ~450-550 (центр)
  if (X > 550) { a = a - 1; myservo1.write(a); delay(50); }      // Вправо
  if (X < 450) { a = a + 1; myservo1.write(a); delay(50); }      // Влево
  if (Y > 600) { b = b + 1; myservo2.write(b); delay(50); }      // Вверх
  if (Y < 450) { b = b - 1; myservo2.write(b); delay(50); }      // Вниз
}
Схемы
Есть верхний и нижний сервопривод — не перепутайте.
RGB-светодиак с управлением жестами: Проект на Arduino и APDS-9960
Arduino-часы реального времени на LED-дисплее: Надёжное отображение времени
Производственный процесс
- Интегрированная система контроля доступа с QR, RFID и верификацией температуры
- Установка камеры Raspberry Pi в скворечнике — пошаговое руководство
- Камера охраны с детектором движения на ESP32-CAM и отправкой фото в Discord
- Робот УФ-дезинфекции на Arduino Mega: дистанционно управляемая гермицидная система
- Умная копилка: управление монетоприёмником на Arduino Nano
- Самодельный пульт от ТВ на Arduino с 3D-корпусом и питанием от батарейки
- Робот-ускользатор на сервоприводе: сборка на Arduino и HC-SR04
- Управление светодиодом по Bluetooth с Arduino: простой DIY-гид
- ЧПУ-точарный станок Millport SmartLathez 1740 — точность и мощь
- Hurco TM8: компактный косогорелый токарный станок с точным управлением и универсальным оснащением