



Мини-робот «Жук» за 30 минут: Arduino Pro Mini + сервы MG996R
Компоненты и материалы
| Компонент | Количество | Примечание |
|---|---|---|
| Arduino Pro Mini 3.3V/8MHz (SparkFun) | 1 | |
| Сервопривод Tower Pro MG996R | 2 | |
| Тумблер (slide switch) | 1 | |
| Хомуты/вязки (набор) | 1 | |
| Перемычки | 1 набор | |
| Li-Ion аккумулятор 1000 мАч | 1 | |
| Пинг-понговый мяч (голова) | 1 | |
| Стальная проволока 1 мм (ножки) | 1 | |
| Клеевой стержень (стопы) | 1 |
Среда разработки
- Arduino IDE
О проекте
История
Видео на YouTube вдохновило собрать похожего «жука» за полчаса. Использовал: 2 сервы из ящика, старый аккумулятор телефона, Arduino Pro Mini (купил для бесплатной доставки).
Сборка
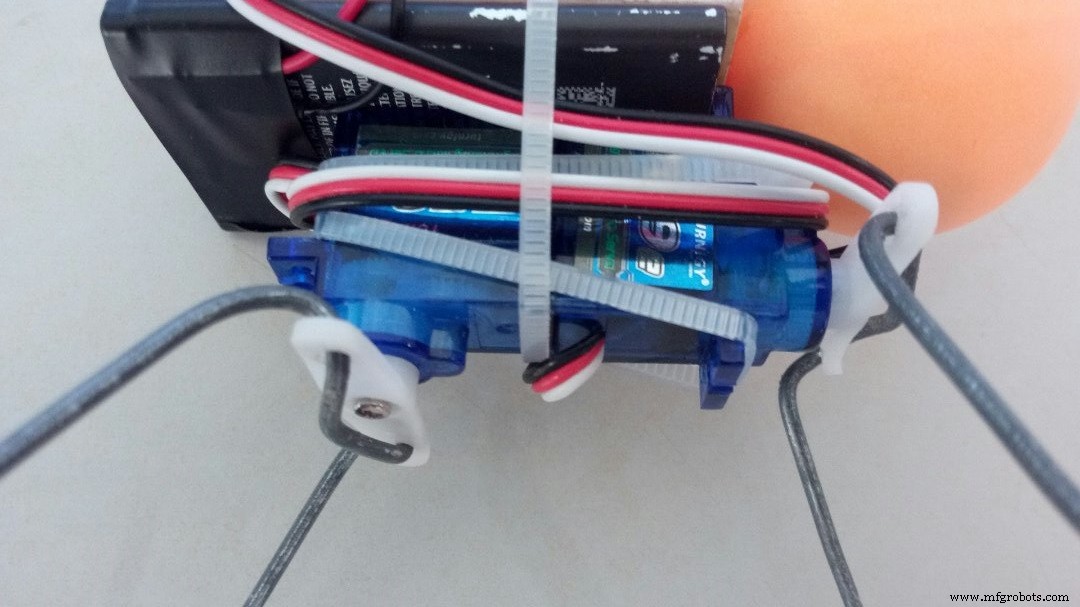
- Корпус: у одного серво (заднее) отрезайте крепление сбоку проводов. Сервы соедините корпус-к-корпусу (заднее смотрит вниз, переднее — вперёд). Клей или вязки.
- Питание: припаяйте красный/чёрный провод к аккумулятору (изолента). Li-Ion проще — уже с контактами. Приклейте макетку на аккумулятор.
- Крепление: вязками зафиксируйте аккумулятор+макетку на сервах.
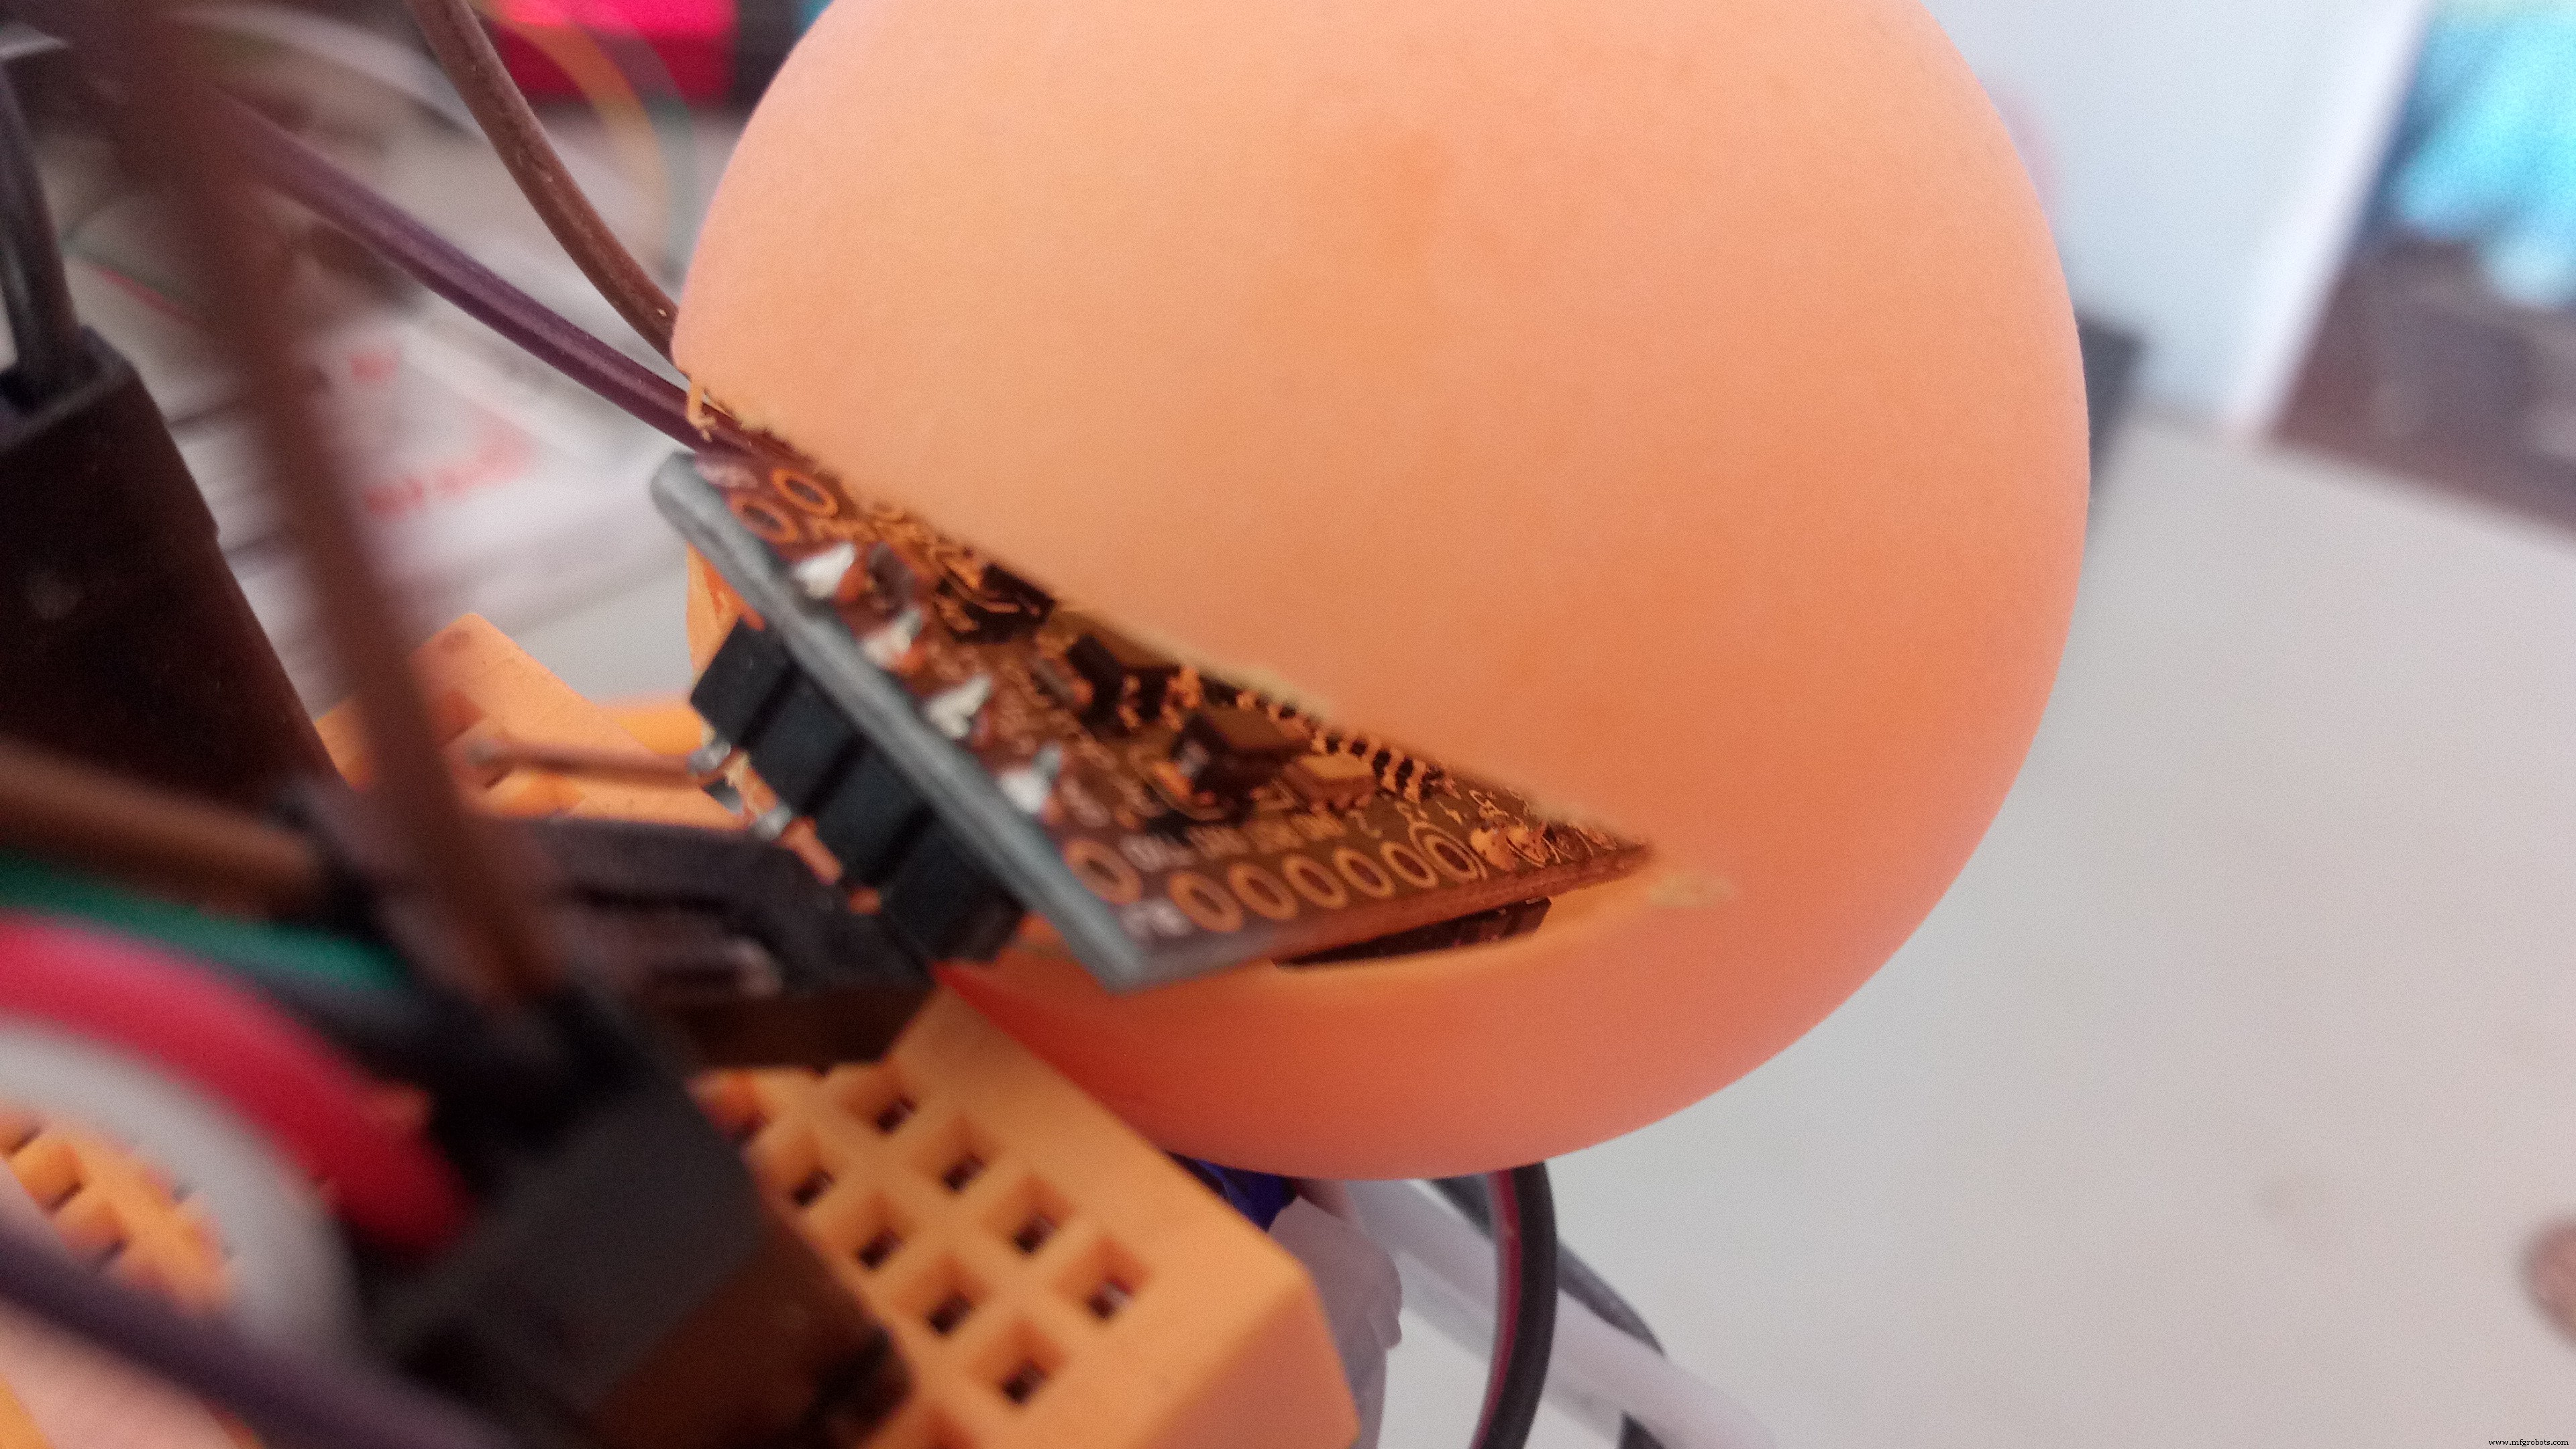
- Голова: в пинг-понговый мяч вырежьте клинь под Arduino. Очки! Пластик крошится. Проверьте посадку Arduino, приклейте мяч к конструкции.
- Ноги: согните проволоку по форме креплений серв (на фото). На концы — стопы из клеевого стержня (нагрейте проволоку зажигалкой, вогните в клей).
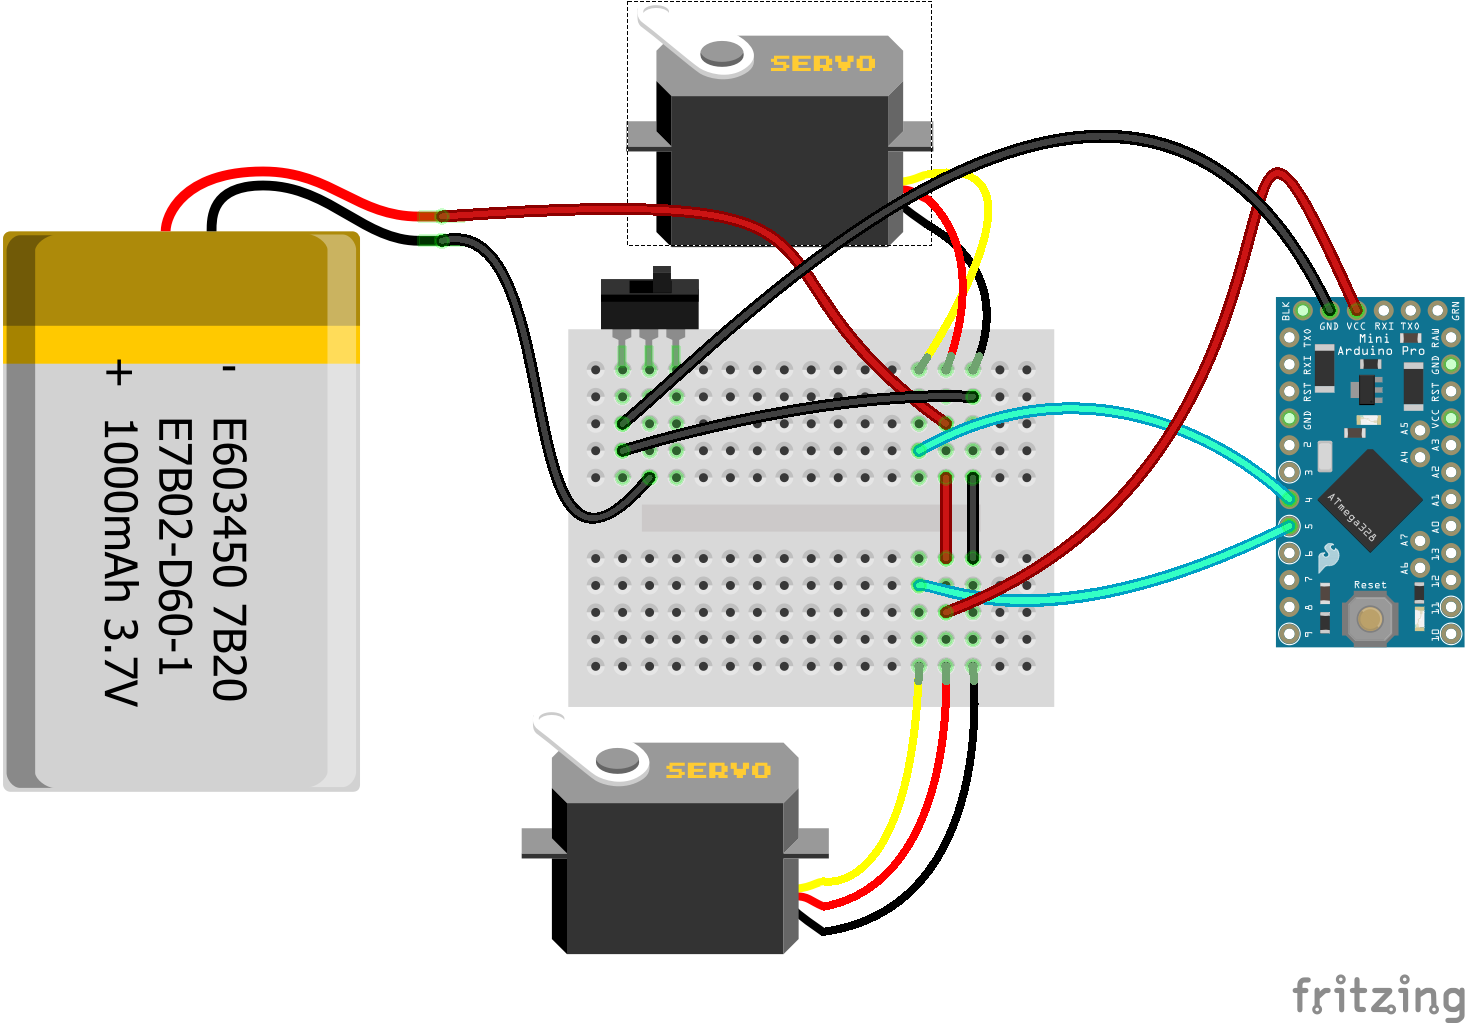
- Электрика и прошивка: соберите схему, загрузите скетч (см. ниже). В коде 5-секундная пауза после центрирования серв — время отсоединить программатор и закрепить ноги.
Демонстрация
Готовый жук ходит, качая ногами. Можно убрать задержку в коде после сборки.
Код (Bug.ino)
#include <Servo.h>

#define FRONT_PIN 4
#define BACK_PIN  5

Servo frontLegs, backLegs;

void setup() {
  pinMode(13, OUTPUT);       // мигание встроенным LED
  frontLegs.attach(FRONT_PIN);
  backLegs.attach(BACK_PIN);
  frontLegs.write(90);       // центрирование
  backLegs.write(90);
  delay(5000);               // 5 сек на отключение программатора и закрепление ног
}

void loop() {
  digitalWrite(13, HIGH); delay(200);
  frontLegs.write(70); delay(200);
  backLegs.write(70);  delay(200);
  digitalWrite(13, LOW);  delay(200);
  frontLegs.write(110); delay(200);
  backLegs.write(110);  delay(200);
}
Файл схемы (Fritzing)
bug_Yr3jFYFuNQ.fzz
Ультразвуковая «лазерная» ловушка на Arduino Nano
Arduino Nano 33 IoT: Мультипараметрический датчик воды (EC, pH, ORP) с BLE и PWA
Производственный процесс
- Синтаксис нетлистов SPICE: именование компонентов, пассивные и активные элементы, определение источников
- Интегральные схемы (ИС): компактные мощные чипы, питающие современную электронику
- Цифровые кости на Arduino: генератор случайных чисел с LCD-дисплеем и кнопкой
- Многопозиционная система датчиков температуры для интеграции в умный дом
- DIY USB-геймпад на Arduino: собственный высокопроизводительный контроллер
- MotionSense: умная система обнаружения проникновения на Arduino и ESP8266
- Набор MOSMusic: MOSFET, Arduino и управление светом по музыке
- Микроэлектроника: наука о сверхмалых электронных компонентах
- Основные компоненты сверлильного станка: подробный обзор
- Ключевые компоненты двигателя внутреннего сгорания