



Роботизированные парковки на базе АГВ: полное руководство
Введение
АГВ (Autonomous Guided Vehicles — автоматически управляемые тележки) — самые популярные системы сегодня. Основаны на тележке, движущейся по заданной траектории вдоль стального рельса. Рельс проложен по заранее определенному пути по объекту. Система АГВ использует роботов для перемещения грузов через сборку, производство или склад.
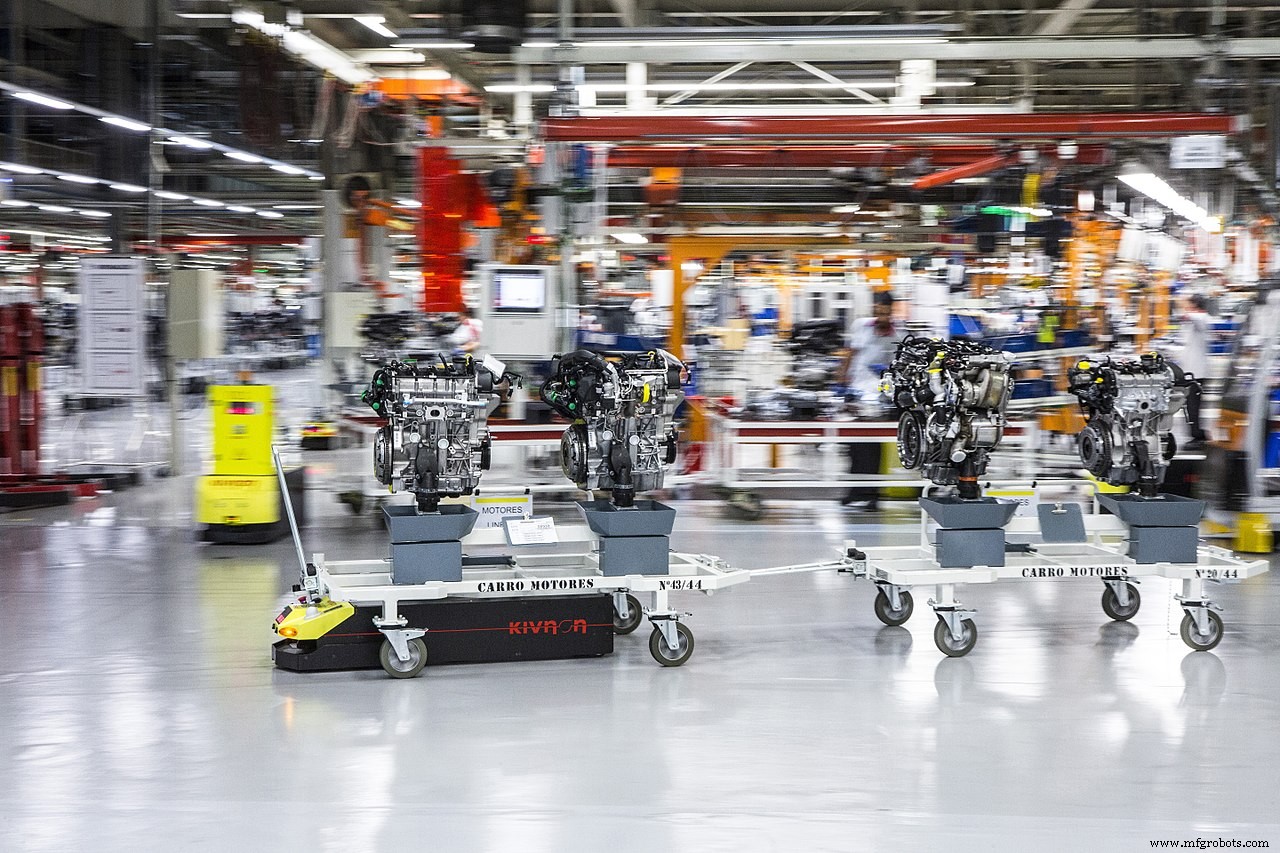
Что такое АГВ?
Стандартное определение: «АГВ — мобильный робот, часть сложной транспортной системы, работающая без водителя (отсюда «автоматически управляемые»). Использует маркеры и провода в полу, некоторые — зрение и лазеры для навигации».
Часто в промышленности: перемещение грузов по заводу/складу. Повышают эффективность, заменяют ручной труд. Кратко: «АГВ — беспилотная тележка для эффективного перемещения материалов и грузов на объекте».
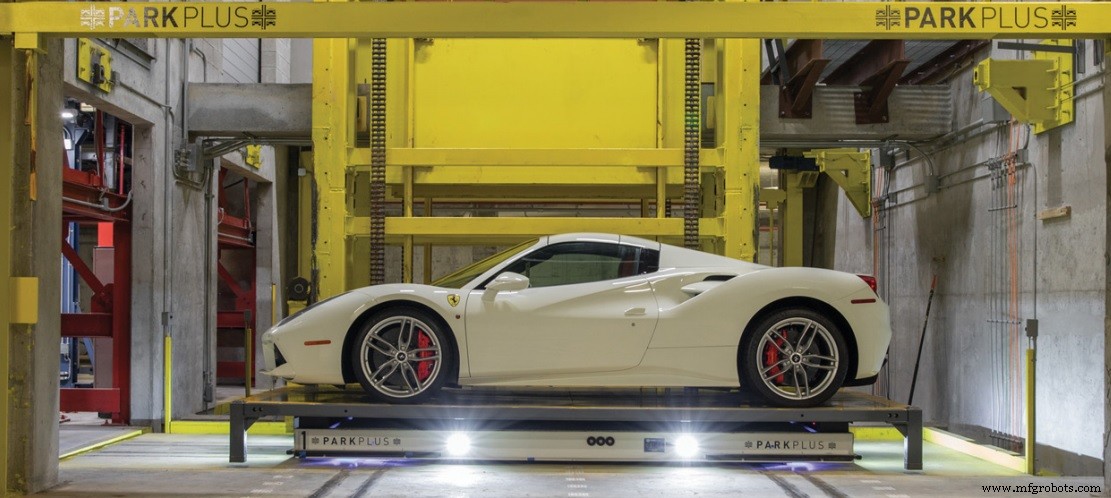
АГВ АВТОМАТИЗИРОВАННАЯ СИСТЕМА ПАРКОВКИ ОТ PARK PLUS
Полностью автоматизированная система парковки PARK PLUS на базе АГВ состоит из свободно движущихся, батарейных, омни-дирекциональных роботов с ПО управления трафиком, маркерами, системами зрения и лазерами для само-навигации, управляющих автоматическим хранением и выдачей автомобилей.
Система устанавливается в закрытом парковочном хранилище. Помимо надстройки и зоны хранения, включает 6 основных компонентов:
- Зона погрузки: вход/выход, где пользователи оставляют/забирают авто.
- Система управления: управляет автоматическим хранением и выдачей.
- Вертикальный конвейер (VRC): автолифт для перемещения между этажами.
- Накопитель поддонов (Tray Accumulator): стопкует поддоны для максимизации хранения.
- Поддон для хранения авто: платформа, на которую ставится авто. АГВ перемещает её в/из хранилища.
- Автоматически управляемая тележка (АГВ): батарейное робототехническое устройство.
Система монтируется в множестве регулярных и нерегулярных конфигураций на нескольких уровнях (над землей, на уровне, под землей) для максимизации парковочной эффективности. Базовый дизайн и компоненты определяются пиковым спросом. Требования ADA (доступность) учитываются. Владелец/архитектор согласовывает с местными органами планирования и строительства.
Части системы АГВ
Систему АГВ можно разделить на 5 отличимых частей: Тележка, Хост-ПО, Беспроводная связь, Пользовательский интерфейс, Батарея/Зарядка.
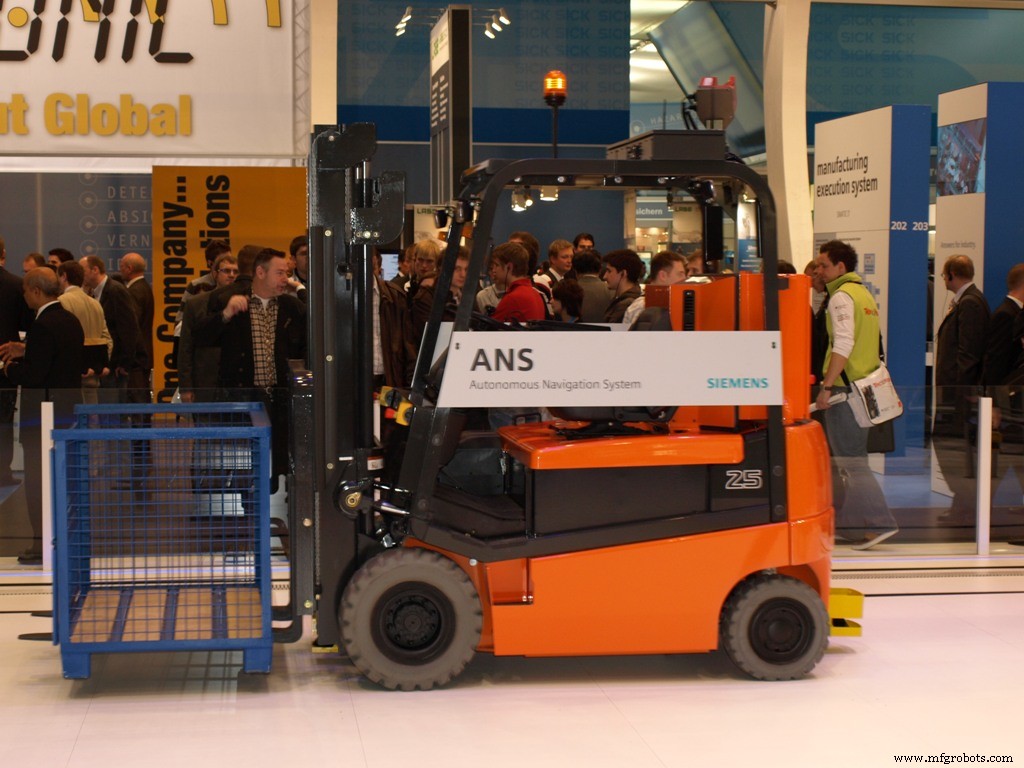
- Тележка (Vehicle): обеспечивает движение. Количество — от 1 до 100+. Типы: мачтовые (вилочные, зажимные, одинарные/двойные), единичные грузы (палубные, конвейерные), тягачи (tuggers), тележки и др.
- Хост-ПО (Host Software): простые системы могут обходиться без него, но полезно. Управляет движением АГВ по пресету путям (как регулировщик). Отправляет задачи на перемещение материалов, контролирует внешние I/O. Связывается с ПО контроля производства/склада. Отчеты о производительности регулярно.
- Батарея/Зарядка: питание АГВ. Типы: свинцово-кислотные, никель-кадмиевые, литий-ионные, топливные элементы. Зарядка двумя способами:
- Замена (Swapping): автоматическая или ручная. Разряженную вынимают, заряженную вставляют.
- Зарядка на станции: тележка сама едет на зарядку при разряде.
- Пользовательский интерфейс: мониторинг и контроль (где нужно) системы АГВ. Запросы на перемещение материалов, управление авариями, анализ операций для улучшения.
Применение систем АГВ
Главное — производство и складская логистика.
- Обработка сырья
- Доставка деталей и инструментов
- Перемещение готовой продукции
- Удаление отходов для переработки
- Хранение и выдача автомобилей (парковка)
- Работа с паллетами
- Автозагрузка фур и прицепов
Промышленные технологии
- Диоды и выпрямители: основы, работа и ключевые параметры
- Понимание проводников и диэлектриков: от квантовой механики к практическим применениям
- ADLINK запускает продвинутое MCM-решение для удаленного мониторинга объектов и предиктивного обслуживания
- Проектирование costeffective IoT asset-tracking систем: практический гайд
- Промышленная робототехника: базовое руководство по автоматизации
- Экспертное руководство по планированию и проектированию систем распределения энергии
- Проектирование систем передачи электроэнергии: ключевые соображения и ограничения
- Обслуживание на основе состояния: как это работает и его выгоды
- ИИ и робототехника в мультиинспекционных системах для безупречного производства
- Понимание файлов Гербер (Gerber Files) печатных плат: ключевая роль в электронном производстве