



Создание беспроводного робототехнического автомобиля с ИК-сенсорами
Робототехнический автомобиль сочетает электромеханический дизайн с интеллектуальным управлением, обеспечивая автономную или полуавтономную работу. Это руководство посвящено беспроводной системе, основанной на инфракрасных (ИК) датчиках и радиосвязи (RF).
Что такое беспроводной робототехнический автомобиль?
Беспроводные робототехнические автомобили — это автоматизированные машины, которыми можно управлять удаленно, часто через RF или ИК каналы. Они всё чаще применяются в опасных средах, промышленной автоматизации и учебных проектах. Интегрируя датчики и микроконтроллеры, эти роботы могут навигировать, избегать препятствий и выполнять задачи без прямого вмешательства человека.
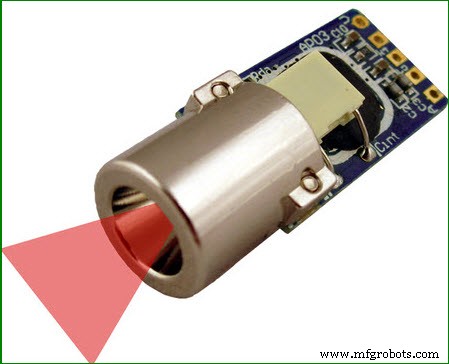
Принцип работы ИК-датчиков
ИК-датчик излучает инфракрасный свет с помощью светодиода и фиксирует отражённое излучение фотодиодом. Выходное напряжение датчика меняется в зависимости от количества принятого ИК-света, что позволяет определять приближение, границы линий или препятствия. Распространённые варианты: датчики слежения за линией, датчики приближения и счётчики препятствий.
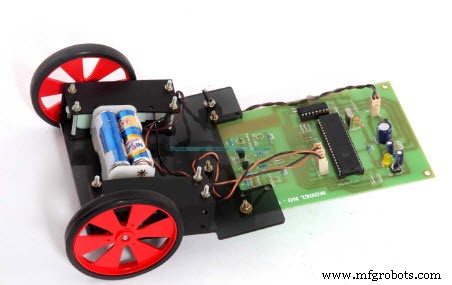
Беспроводной робот с RF-пультом управления
Основа беспроводной системы — пара передатчика и приёмника на 433 МГц. Оба модуля компактны, работают от 3–12 В и потребляют минимальный ток (4,5 мА в активном режиме).
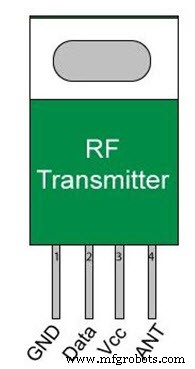
RF-передатчик
Передатчик управляется кнопками, посылающими логические единицы для задания направления (вперёд, назад, влево, вправо). Питание 3–6 В, выходное напряжение до 12 В. На схеме ниже показаны соединения кнопок.
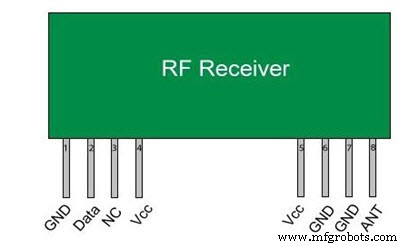
RF-приёмник
Работает от 5 В, потребляет 3,5 мА. Декодирует RF-сигнал и передаёт команду микроконтроллеру 8051, который затем управляет двигателями.
Архитектура системы
Управляющая логика робота реализована на микроконтроллере 8051. ИК-приёмник декодирует RC5-сигналы от пульта телевизора, а RF-приёмник интерпретирует команды от передатчика. Драйверы двигателей преобразуют эти сигналы в действия двигателей постоянного тока, обеспечивая перемещение в четырёх направлениях.
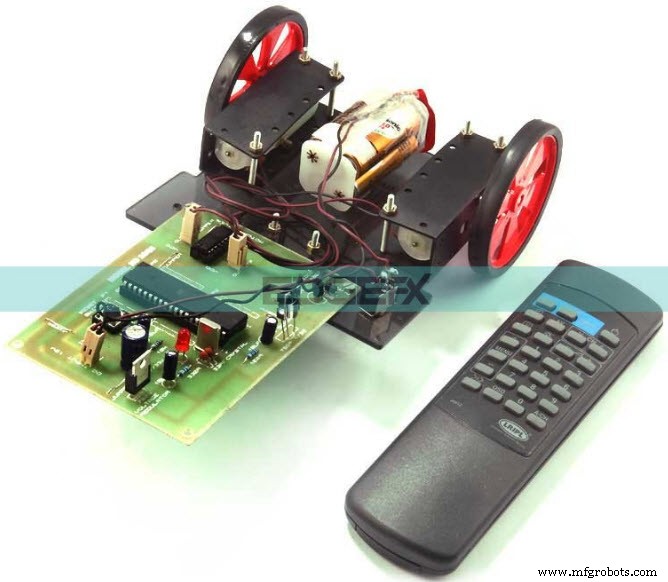
RF-пульт обеспечивает практическую дальность до 200 м при подходящей антенне, превосходя типичные ИК-дистанции. Для управления на большие расстояния можно интегрировать DTMF или сотовые RF-модули, что расширит возможности.
На этой основе можно экспериментировать с продвинутыми функциями: автономной навигацией, избеганием препятствий или даже управлением со смартфона.
Есть вопросы по проектированию или отладке этой системы? Делитесь мыслями в комментариях. Кстати, какова основная роль ИК-датчика в этой схеме?
Датчик
- День второй на IoT World: использование DDS для улучшения умных штор
- Создание интерактивного лазерного проектора с Zigbee-сенсорами и платформой Gravio Edge
- Использование АЦП MCP3008 для чтения аналоговых датчиков с Raspberry Pi
- Интеграция умных датчиков для роботизированной сварки: когда инвестировать
- Студенты строят передовиую роботизированную систему сортировки мусора на базе B&R
- Развитие безопасного транспорта в тумане: лаборатория Сандиа тестирует датчики для автономных авто
- Биоинспирированные сенсоры электронной кожи для точного отслеживания движений
- Революционные ультратонкие MXene сенсоры деформации повышают точность и безопасность роботизированных манипу…
- Ультратонкие беспитательные MXene датчики деформации революционизируют промышленные робоманипуляторы
- Струйно-печатный графен: Будущее 3D-печатной электроники