



Field-Oriented Control: ключ к плавной, эффективной работе EV-моторов
Высокопроизводительные электромоторы EV требуют стратегию управления, гарантирующую плавность, надежность и эффективность. Field-Oriented Control (FOC) — индустриальный стандарт решения, обеспечивающий точное регулирование крутящего момента и потока по широкому диапазону скоростей.
Для того чтобы EV разгонялся и скользил бесшовно, контроллер должен управлять моментом и магнитным потоком так, чтобы мотор доставлял максимальный момент на низких скоростях при сохранении оптимальной эффективности. Это требует точного управления током, основанного на точном знании позиции ротора.
В вращающейся машине статор создает магнитное поле, энергетизируя свои обмотки переменным током. Секрет плавной операции лежит в знании угла ротора относительно магнитной оси статора. Как только этот угол известен, ток статора может быть выровнен с осью момента ротора, обеспечивая, что статорный поток остается перпендикулярным роторному потоку для пиковой эффективности.
FOC-базированное управление двигателем
На бумаге типичная FOC-система выглядит как Рисунок 1, комбинируя аппаратные и программные компоненты, работающие в концерте для управления постоянным-магнитным синхронным мотором (PMSM) или бесколлекторным DC (BLDC) мотором.
click for full size image
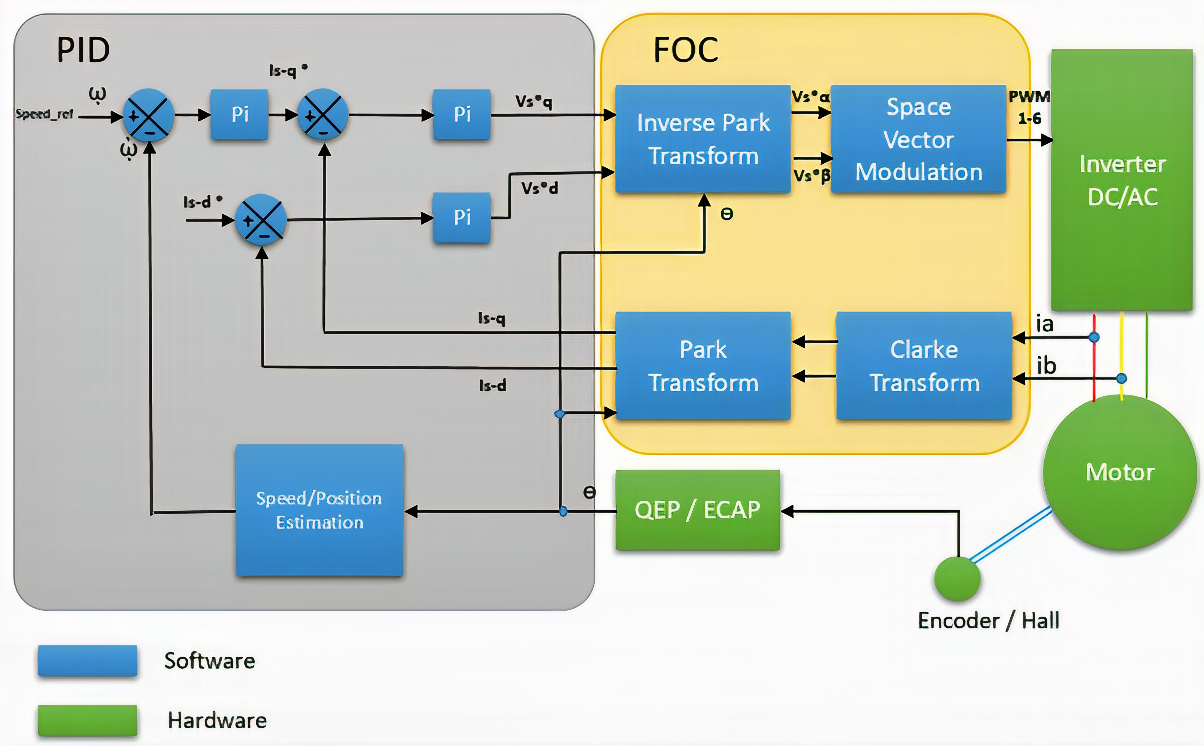
Рисунок 1: Аппаратные и программные компоненты FOC-базированной системы управления двигателем. Источник: Texas Instruments
Разберем ключевые компоненты:
- Трехфазный инвертор: Преобразует DC в трехфазное AC напряжение для мотора, управляемое PWM-сигналами от блока Space Vector Modulation (SVM).
- QEP интерфейс: Читает позицию ротора с энкодера и поставляет её нижестоящим блокам.
- Оценка скорости/позиции: Вычисляет скорость и позицию ротора, уточняя сырые данные энкодера.
- PID контроллер: Использует обратную связь по моменту для регулировки электрического момента мотора, замыкая контур управления.
- Преобразование Кларка: Преобразует трехфазные токи статора (Ia, Ib) в двухосевую неподвижную систему отсчета (iα, iβ).
- Преобразование Парка и обратное Парка: Отображает между неподвижной (α-β) и вращающейся (d-q) системами отсчета, изолируя момент-производящий (Id) и поток-производящий (Iq) компоненты.
- Space Vector Modulation: Генерирует PWM-сигналы, управляющие инвертором, переводя желаемый вектор напряжения статора в дискретные транзисторные состояния.
Ниже представлен краткий обзор рабочего процесса FOC, иллюстрирующий взаимодействие этих блоков в реальном времени.
Рабочий процесс FOC
Для управления трехфазным мотором контроллер должен подать правильный вектор напряжения. Это достигается измерением фазных токов (Ia, Ib, Ic). Без регулировки тока вектор потока статора не может быть позиционирован на 90° к вектору потока ротора.
FOC преобразует синусоидальные фазные токи в d-q компоненты, которые могут управляться независимо. Процесс начинается с энкодера (или датчика Холла), подающего позицию ротора в преобразование Парка. В то же время преобразование Кларка конвертирует Ia и Ib в iα и iβ, которые преобразование Парка затем конвертирует в DC Id и Iq. PID контроллер сравнивает желаемый момент (производный от ввода педали газа водителем) с фактическим моментом, производя напряженные команды Vd и Vq. Эти напряжения проходят через обратное Парка и обратное Кларка для возврата в α-β неподвижную систему отсчета, где SVM создает PWM-сигналы для инвертора.
click for full size image
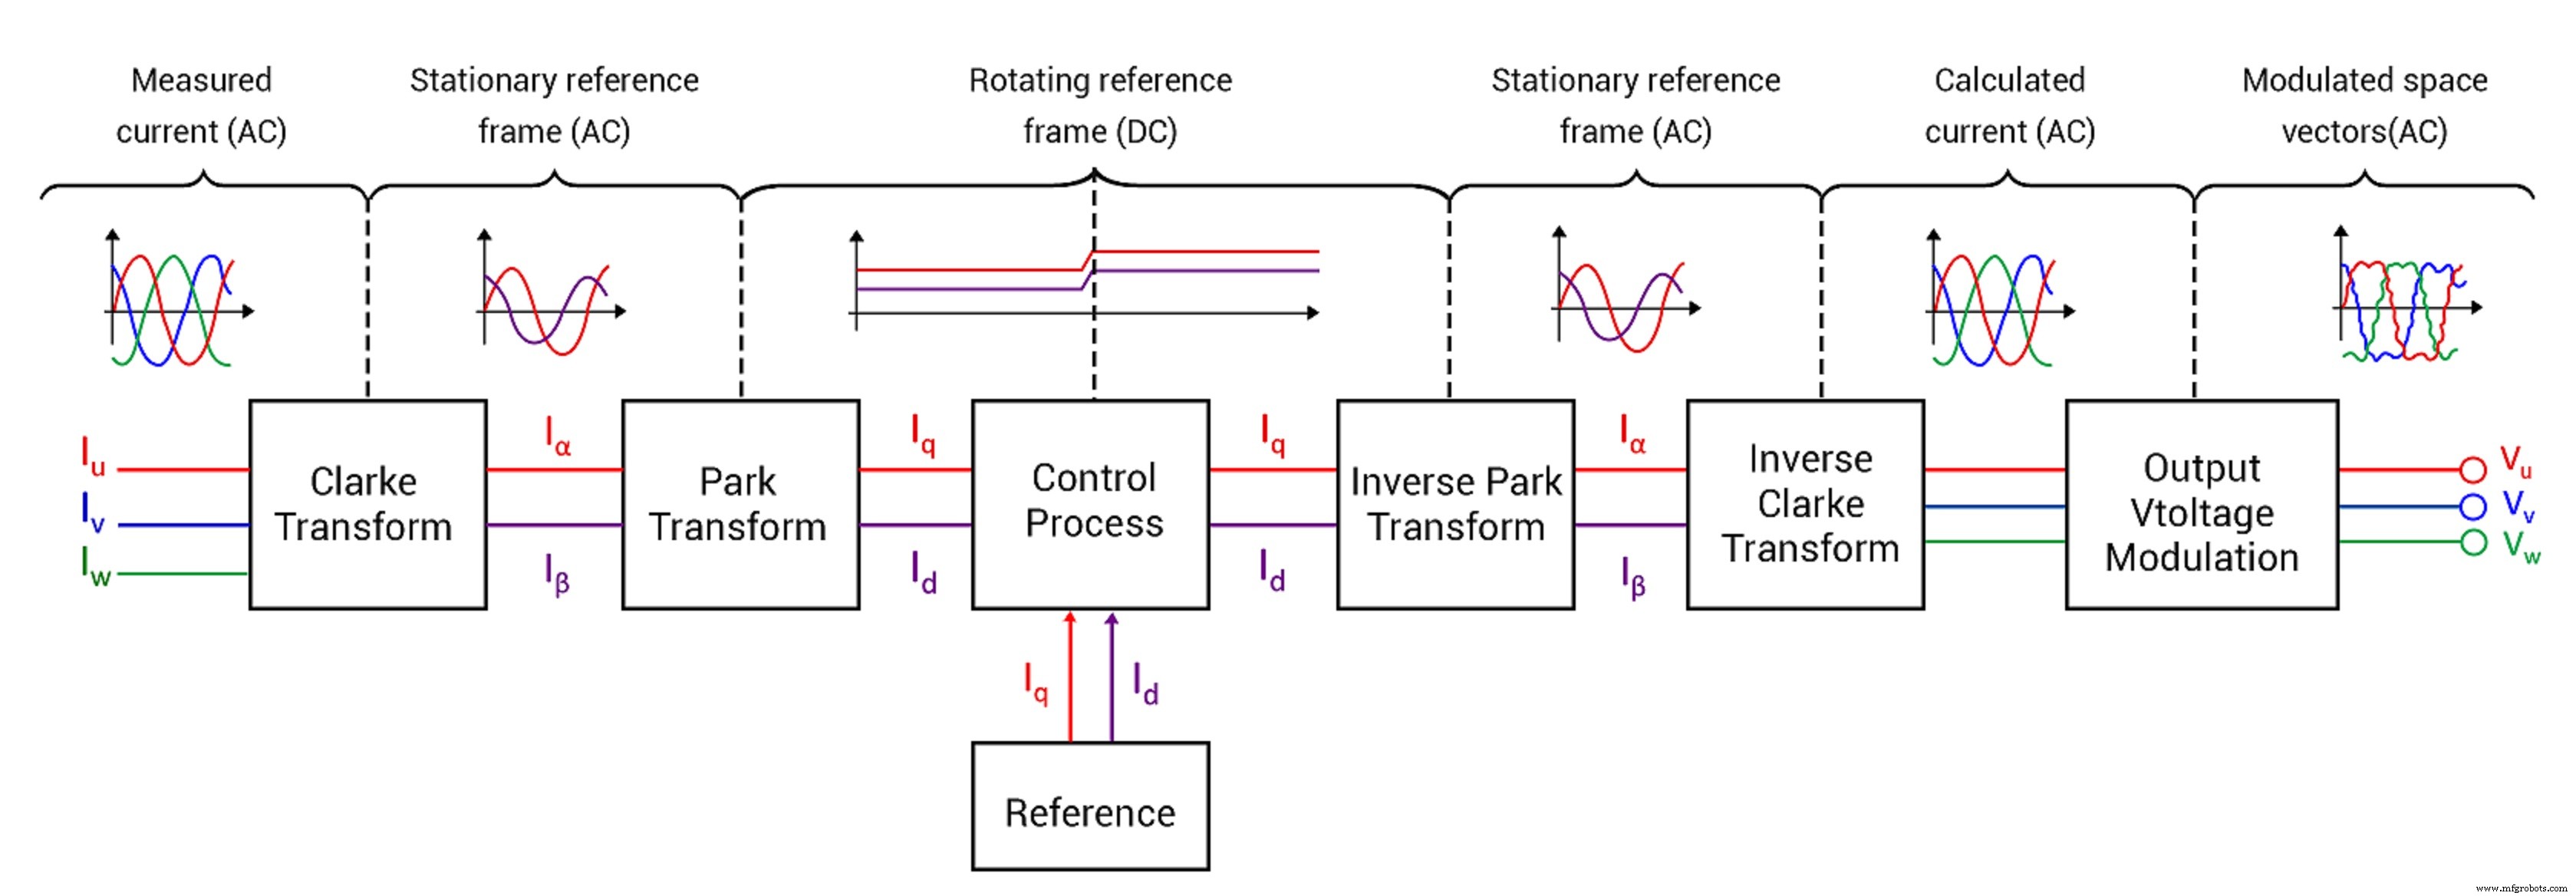
Рисунок 2: Поток сигналов от PID через обратные преобразования к SVM. Источник: Texas Instruments
На финальном шаге SVM вычисляет средний вектор напряжения, соответствующий желаемому напряжению статора. Он делает это, выбирая среди восьми дискретных коммутационных состояний (2³), которые отображаются на шестиугольную звездную диаграмму. Каждый смежный вектор разделен на 60°, позволяя точное синтезирование напряжения.
FOC в реальных EV
FOC незаменим для современных EV, требующих плавной, тихой операции и высокой эффективности. OEM часто адаптируют базовый алгоритм — настраивая параметры оценщика, добавляя бездатчиковые техники или интегрируя передовые настройки крутящего момента-контроллера — для достижения специфических целей производительности. Недавние автомобильные-класс микроконтроллеры, такие как PIC18Fxx39 серия Microchip или семейство C2000 TI, предоставляют вычислительную мощность и интегрированную периферию, необходимые для реализации надежного FOC в стоимостно-эффективных способах.
>> Эта статья была изначально опубликована на нашем сестринском сайте, EDN.
 Vaibhav Anand — digital marketing executive в Embitel.
 Saurabh S. Khobe — embedded engineer в Embitel.
Связанные материалы:
- Решение детерминированных мног осевых вызовов управления моторами
- Безопасное управление EV traction инвертором
- Новейшие решения улучшают управление питанием электромобилей
- Идентификация требований для E/E разработки
- Контроллер мотора интегрирует Arm Cortex-M0 ядро
Для большего Embedded, подпишитесь на еженедельную email-рассылку Embedded.
Встроенный
- Разрешающие и блокирующие цепи в промышленных системах управления
- Продвинутые схемы управления двигателями: защёлкивание, стоп и задержка времени
- STMicroelectronics представляет ST-MC-SUITE: единая цифровая платформа для мотор-контроля на STM32/STM8
- DATA MODUL запускает 23,1″ ультратонкий TFT-дисплей с умным Wi-Fi-управлением
- MAX40056 от Maxim: двунаправленный усилитель измерения тока с превосходным подавлением PWM
- Infineon представляет IMC300 контроллер двигателя с интегрированным Arm Cortex-M0 для повышенной гибкости
- Lanner NCA-4020: Высокопроизводительное, оптимизированное для виртуализации многоядерное uCPE решение
- Высокопроизводительные медицинские носимые устройства от Hochuen Medical — точность, соответствие стандартам и тра…
- ЧПУ-точарный станок Millport SmartLathez 1740 — точность и мощь
- SEW-Eurodrive: надежный партнер для передовых систем электропривода