



Оптимизация высокоточного измерения наклона: основы акселерометров
Акселерометры являются основой современных систем позиционирования и мониторинга, обнаруживающих как статические ориентации относительно гравитации, так и тонкие динамические движения, например, ранние признаки разрушения мостов. От недорогих сенсоров, поворачивающих экран телефона, до экспортно-контролируемых тактических блоков, управляющих военными машинами и космическими аппаратами, их лабораторная производительность должна переводиться в надёжную полевую эксплуатацию при непредсказуемых экологических и температурных нагрузках.
Для высокоточных систем измерения наклона калибровка обычно нацелена на субградусную точность. Использование лидирующих по рынку ультра-низкошумных устройств, таких как ADXL354 и ADXL355 от Analog Devices, может обеспечить точность наклона до 0,005°, если наблюдаемые источники ошибки — смещения, температурный дрейф, выпрямление вибраций и поперечная чувствительность — правильно откалиброваны. Однако механические напряжения на сенсоре могут вносить смещения до 20 мг, что переводится в ошибки наклона более 1°, подчёркивая важность тщательного устранения стрессов.
Эта серия исследует метрики производительности высокоточных систем измерения угла/наклона с использованием МЭМС-акселерометров. В этой первой части мы анализируем микроскопическую конструкцию датчика, чтобы прояснить, как напряжения и деформации на микронном уровне влияют на точность. Последующие статьи рассмотут неожиданные режимы отказа, возникающие при игнорировании механического и физического проектирования, и завершатся практическими стратегиями для проектировщиков, чтобы максимизировать производительность в самых требовательных приложениях.
Основы конструкции сенсора
МЭМС-акселерометры охватывают широкий спектр — от потребительских гаджетов до военных устройств. Высокопроизводительные низкошумовые варианты теперь позволяют точное измерение наклона, сейсмическую визуализацию, робототехнику и стабилизацию платформ. Ключевые атрибуты для таких приложений включают исключительную шумоработу, минимальное смещение, высокую повторяемость, низкий температурный дрейф и пренебрежимо малые эффекты второго порядка, такие как выпрямление вибраций и поперечная чувствительность.
Чтобы понять, почему трёхосный МЭМС-акселерометр ведёт себя по-разному по каждой оси, полезно изучить его внутреннюю архитектуру. На рисунке 1 ниже показана пружинно-массовая система ADXL355: подвижная масса смещается под действием ускорения, и её перемещение ощущается через механизм преобразования. Оси X/Y используют дифференциальные вплоскостные емкостные пальцы, тогда как ось Z использует внеплоскостной параллельно-пластинчатый конденсатор.
нажмите для полноразмерного изображения
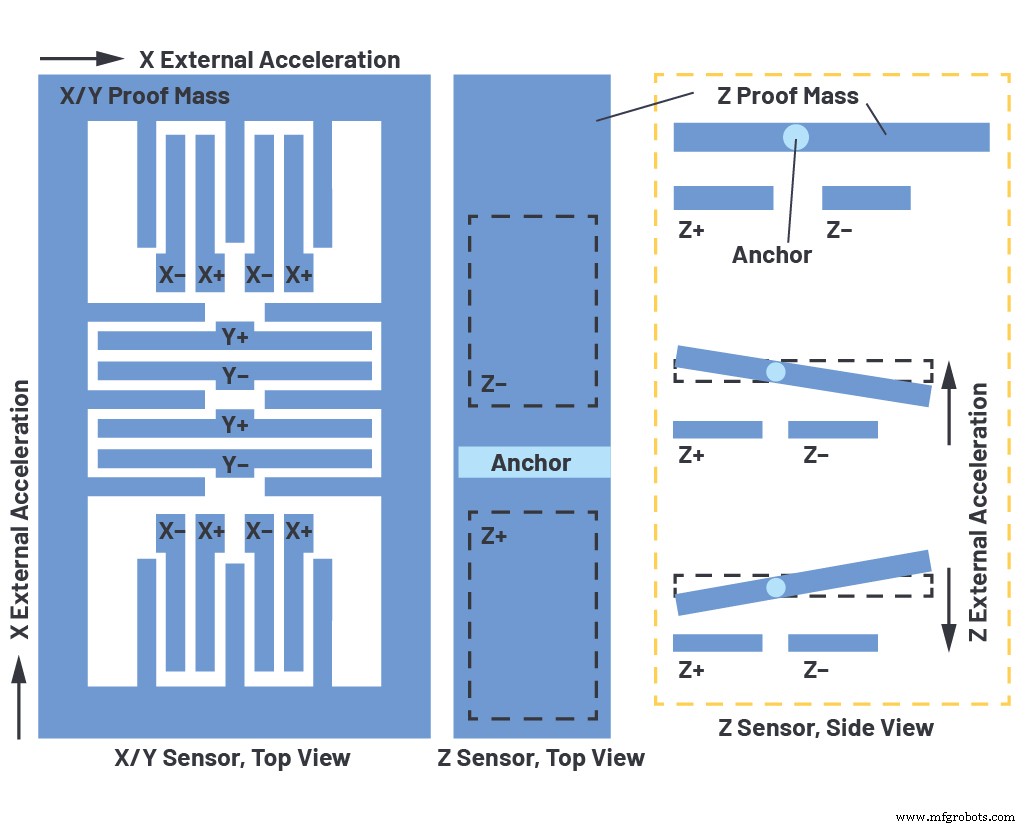
Рисунок 1. Архитектура сенсора трёхосного ADXL355 от Analog Devices. Подвижная масса X/Y движется латерально, меняя емкость между закреплёнными и подвижными пальцами. Ось Z чувствует внеплоскостное движение через параллельно-пластинчатый конденсатор.
Когда компрессионное или растягивающее напряжение деформирует кристалл, подвешенная подвижная масса не следует за подложкой. Это изменяет зазор между массой и подложкой. Для сенсоров X/Y вплоскостной зазор во многом компенсируется краевыми полями, поэтому эффект незначителен. Однако Z-сенсор напрямую зависит от этого зазора; деформация поэтому вызывает прямое смещение в показаниях Z. Центральное расположение Z-сенсора на кристалле ещё больше усиливает его чувствительность к деформации.
Температурные градиенты по оси Z также часто встречаются из-за асимметричного теплообмена: проводимость через припой снизу против конвекции сверху. Остаточная дифференциальная температура вносит смещение, не связанное с ускорением, что дополнительно ухудшает точность наклона, если не скорректировано.
В следующей статье этой серии мы рассмотрим, как получить надежный базовый набор данных, проверить ожидаемые уровни шума и подготовить почву для передовых техник калибровки.
Ссылки
[1] Chris Murphy. «Choosing the Most Suitable MEMs Accelerometer for Your Application—Part 1.» Analog Dialogue, Vol. 51, No. 4, October 2017.
[2] Chris Murphy. «Accelerometer Tilt Measure Over Temperature and in the Presence of Vibration.» Analog Dialogue, August 2017.
Встроенный
- Mouser Electronics демонстрирует передовые сенсорные технологии на Sensors Expo 2019
- Цифровые магнитные Холл‑сенсоры: основы, дизайн и автомобильные применения
- ON Semiconductor представляет низкоэнергопотребляющий высококадровый образовый сенсор ARX3A0 для интеллектуального з…
- Melexis запускает ASIL‑готовый Холл‑сенсор для безопаснокритических автосистем
- Texas Instruments представляет нулевой дрифт датчики тока Холла с беспрецедентной точностью
- Надежные точные ЧПУ токарные центры для высокопроизводительных инструментальных мастерских
- Цифровые датчики в промышленном оборудовании: функции, типы и лучшие практики
- Разработанный NASA индуктивный бесконтактный датчик положения для точного управления движением
- Индуктивный бесконтактный датчик позиции: технология точного контроля движения NASA
- Высокоточные компоненты: что они такое и почему важны