



Руководство 2026 по сварочным позиционерам: выбор 1-, 2- и 3-осевых систем
От редакции EVST · Последнее обновление: 11 июня 2026 г.
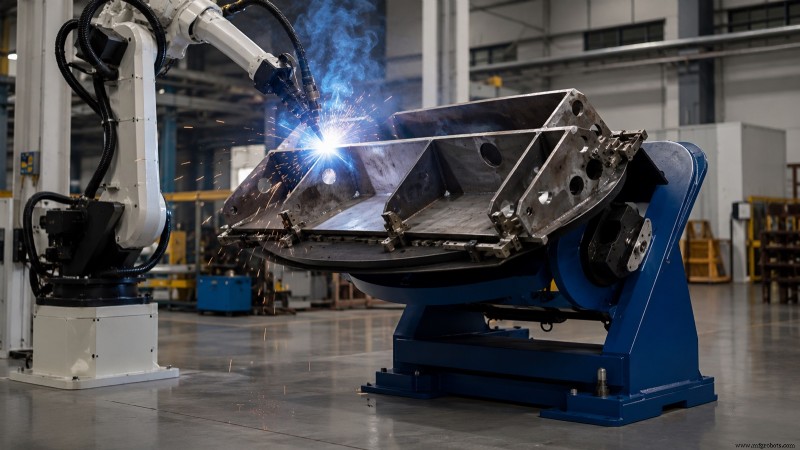
Сварочный позиционер — приводная машина, которая вращает, наклоняет или поднимает заготовку, чтобы каждый сварочный шов можно было достичь в плоском или горизонтальном положении — позициях, дающих наивысшее качество сварки и скорость наплавки. Позиционеры классифицируются по числу приводных осей: одноосевые обеспечивают вращение об одной оси, двухосевые добавляют наклон, трёхосевые вводят второе вращение или вертикальный подъём. Выбор правильной конфигурации зависит от геометрии детали, веса и того, сварку выполняет человек или робот.
Почему сварочный позиционер важен
Качество сварки неразрывно связано с положением сварки. AWS D1.1, код структурной стальной сварки, устанавливает, что плоское (1G/1F) и горизонтальное положения позволяют более высокий ток, более быстрое движение и лучшее плавление, так как гравитация стабилизирует расплавленный бассейн. Позиционер удерживает швы в этих благоприятных ориентациях по ходу сварки, устраняя необходимость для сварщика или робота «гнаться» за швом вокруг неподвижной детали.
Выгоды трижды: более высокие скорости наплавки за счёт оптимальных параметров, меньше дефектов за счёт избегания неудобных положений (главная причина пористости и несплавления), и сокращённые циклы, потому что деталь автоматически индексируется к следующему шву вместо ручной разжима, поворота и повторной установки. В роботизированной ячейке позиционер позволяет одному манипулятору варить сложные геометрии в одной непрерывной программе. Для более широкого обзора роботизированной сварки см. наше руководство по сварочным роботам для тяжёлой промышленности.
Три класса позиционеров по числу осей
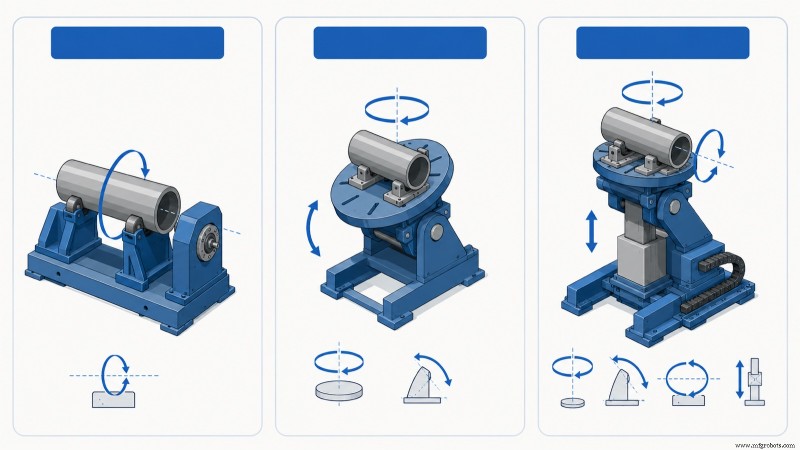
Каждый сварочный позиционер попадает в одно из трёх семейств по числу приводных осей. Число осей определяет, какие швы можно привести в плоское положение, и задаёт первую спецификацию для размерения ячейки.
Одноосевые позиционеры
Одноосевые блоки обеспечивают одно приводное движение — обычно вращение об горизонтальной или близкой к горизонтальной оси. Это рабочие лошадки для цилиндрических и вращательно-симметричных деталей: труб, оболочек давителей, фланцев, валов. Деталь вращается под неподвижной горелкой, пока шов остаётся в плоском положении, идеально для окружных швов. Линейка EVST одноосевых — Single Axis Main Box Servo Positioner, Single Axis Horizontal Servo Positioner и Head & Tail Stock Single Axis Welding Positioner — зажимает длинную деталь между приводной головкой и свободно вращающимся тыловым контуром, позволяя ей вращаться по собственной центральной линии.
Двухосевые позиционеры
Добавляя наклон к вращению, двухосевые блоки крутят и кренят, позволяя привести любую грань коробчатой или неправильной детали в плоское положение. Этот класс самый универсальный для общего машиностроения, сварных сборок, кронштейнов, рам и станковых оснований со швами в нескольких плоскостях. Каталог EVST двухосевых включает L-тип, U-тип, C-тип и Platform-тип, отличающиеся преимущественно поддержкой стола и клиренсом наклона вокруг громоздких деталей.
Трёхосевые позиционеры
Трёхосевые позиционеры комбинируют вращение, наклон и третье приводное движение — обычно второе гирацию или вертикальный подъём. Добавленная ось удерживает шов не только плоским, но и на постоянной рабочей высоте и ориентации относительно робота, упрощая программирование на крупных или высоких сборках. EVST перечисляет Vertical Gyration и Horizontal Gyration трёхосевые серво-позиционеры для таких тяжёлых, геометрически насыщенных применений.
| Класс | Приводные движения | Подходит для | Типичная пара |
|---|---|---|---|
| Одноосевой | Только вращение | Трубы, оболочки, фланцы, валы, окружные швы | Ручной или один робот, фиксированная горелка |
| Двухосевой | Вращение + наклон | Сварные сборки, рамы, кронштейны с многоплоскостными швами | Ручной или робот, общее машиностроение |
| Трёхосевой | Вращение + наклон + вторая гирация/подъём | Крупные, высокие или геометрически сложные сборки | Роботизированная ячейка, скоординированное движение |
Головка/Тыловый контур vs Поворотный стол: распространённая путаница
Покупатели часто спрашивают, нужен ли им «позиционер» или «головка/тыловый контур». Эти термины описывают способ поддержки детали, а не конкурирующие категории. Поворотный стол типа turntable опирает деталь на один вращающийся стол, консольно с одной стороны. Схема головка/тыловый контур поддерживает длинную деталь с двух концов — один конец приводной, другой свободный — так что деталь вращается по устойчивой центральной линии, как на токарном станке.
Длина и стройность диктуют выбор. Короткие компактные детали комфортно помещаются на одном поворотном столе. Длинные валы, балки или роторы провисали бы или «бились» при консольной опоре, делая головка/тыловый контур правильным решением. Для экстремально длинных деталей тыловый контур с собственным приводом или промежуточные устойки держат деформацию в допуске. На практике инженеры EVST часто проектируют двухстанционные схемы: двухосевой стол для компактных кронштейнов и головка/тыловый контур для длинных рам, вместо заставки одной машины плохо выполнять обе задачи.
Спецификации, определяющие выбор
После выбора класса, краткий список параметров определяет точную машину. Это цифры, которые поставщику нужны для котировки, и которые покупатель должен проверить против самой тяжёлой, большой детали в семействе.
- Номинальная нагрузка — максимальная масса, которую несёт стол. Размерьте по детали плюс её оснащение, а не по голой детали.
- Центр тяжести и эксцентриситет — грузоподъёмность падает, когда центр тяжести детали уходит от плоскости стола и оси вращения. Позиционер, рассчитанный на нагрузку с ЦТ на оси, может быть перегружен, когда та же масса установлена вне центра.
- Скорость вращения и крутящий момент — должны соответствовать сварочной скорости движения для наибольшего диаметра, обеспечивая периферийную скорость на шве в технологическом окне.
- Диапазон и скорость наклона — для двух- и трёхосевых блоков, угловой ход, приводящий каждый шов в плоское положение, обычно до 90 или 135 градусов в зависимости от типа рамы.
- Диаметр стола и рисовка Т-образных пазов — определяет, как монтируется оснащение и максимальный размер детали, который поддерживает лицевая поверхность.
- Токопроводящий путь через контактные кольца — для сварки позиционер должен передавать ток через вращающийся узел без дугания через подшипники, что обеспечивает сварочный контактный кольцо.
Самая частая ошибка размерения — оценивать позиционер только по весу детали, игнорируя эксцентрическую нагрузку. Тяжёлая деталь, смонтированная со смещением массы от оси вращения, создаёт поворачивающий момент, который привод должен удерживать под любым углом; превышение номинального наклона или крутящего момента вращения вызывает стоп или обратно-привод под нагрузкой. EVST публикует пределы нагрузки и момента на модель по запросу, а не единую цифру, потому что безопасный предел зависит от расположения массы.
Ручная vs Роботизированная позиционировка
Позиционер служит двум разным хозяевам. В ручном или полуавтоматическом цеху он просто подаёт шов человеку-сварщику на удобной высоте и угле, оператор контролирует индексацию. В роботизированной ячейке позиционер становится скоординированной осью движения: контроллер робота управляет позиционером и манипулятором вместе, чтобы горелка и шов двигались в консерте, сохраняя идеальный рабочий угол по изогнутым или сложным швам.
Скоординированное движение отличает роботизированный сварочный позиционер от простого поворотного стола. Оно требует, чтобы серво-оси позиционера управлялись контроллером робота или были тесно синхронизированы с ним, поэтому роботизированные позиционеры используют сервоприводы с абсолютными энкодерами, а не двигатели с переменной частотой. Для полной сборки ячейки — включая источник питания, робота и котировку позиционера — см. руководство EVST по выбору роботизированной сварочной ячейки.
Как выбрать: пятишаговый путь
- Профилируйте семейство деталей. Перечислите самые большие, тяжёлые и неудобные детали, которые ячейка должна обрабатывать. Размерьте под худший случай, а не средний.
- Зафиксируйте число осей. Только вращение для цилиндрических деталей; добавьте наклон для многоплоскостных швов; добавьте третью ось только когда крупная или высокая геометрия требует постоянной рабочей высоты под роботом.
- Выберите способ удержания. Одиночный поворотный стол для компактных деталей; головка/тыловый контур для длинных или тонких деталей, которые бы деформировались.
- Подтвердите нагрузку с эксцентриситетом. Проверьте номинальную нагрузку при реальном смещении центра тяжести, включая оснащение, а не просто вес голой детали на оси.
- Согласуйте сварочный интерфейс. Сварочное контактное кольцо для токо-провода, серво-управление для координации с роботом, и скорости хода, соответствующие вашему процессу.
Для пошагового разбора моделей линейки EVST позиционеров против полезной нагрузки и требований наклон/вращение, с путём к котировке, см. сопутствующее руководство, EVST welding positioner selection 2026. Для сравнения позиционера с альтернативными машинами обработки заготовок, читайте welding positioner vs turntable vs manipulator.
Модельный ряд сварочных позиционеров EVST
EVST, штаб-квартира в Чэньду с производством в Вэнлине, производит сварочные позиционеры по всем трём осевым классам как часть своего портфолио роботизированной сварки. Опубликованный ряд охватывает одноосевые блоки (Main Box Servo, Horizontal Servo, Head & Tail Stock), двухосевые (L Type, U Type, C Type, Platform Type) и трёхосевые серво-позиционеры (Vertical Gyration и Horizontal Gyration). Номинальные нагрузки, размеры столов и диапазоны наклона котируются по заявке на приложение, потому что безопасная грузоподъёмность зависит от геометрии детали и смещения центра тяжести, а не только от массы.
Согласно записи сертификатов EVST, её роботизированная и сварочно-автоматизированная производственная линия имеет сертификат качества автомобильного уровня IATF 16949, а продукция несет сторонние сертификаты CE, SGS и TUV. Позиционеры обычно поставляются как часть полной сварочной ячейки вместе с роботами QJAR EVST и интеграцией источника питания, так что оси вращения и наклона вводятся в строй как скоординированное движение с манипулятором, а не как автономный стол.
Часто задаваемые вопросы
Для чего используется сварочный позиционер?
Сварочный позиционер вращает, наклоняет или поднимает заготовку, чтобы каждый сварочный шов можно было привести в плоское или горизонтальное положение, где качество сварки и скорость наплавки наивысшие. Он улучшает качество сварки, повышает пропускную способность за счёт избегания неудобных положений, и в роботизированной ячейке позволяет одному манипулятору варить сложную деталь в одной непрерывной программе.
В чём разница между одно-, двух- и трёхосевыми позиционерами?
Одноосевой позиционер вращает деталь об одной оси, подходит для цилиндрических деталей и окружных швов. Двухосевой добавляет наклон, так что швы на нескольких гранях коробчатой детали можно привести в плоское положение. Трёхосевой добавляет вторую гирацию или вертикальный подъём, используется на крупных или высоких сборках, где роботу нужно удерживать шов на постоянной высоте и ориентации.
Когда нужен головка/тыловый контур вместо поворотного стола?
Используйте головка/тыловый контур, когда деталь длинная или тонкая — вал, балка, ротор — которая бы провисала или «билась» при опоре с одной стороны. Приводная головка и свободный тыловый контур держат деталь на устойчивой центральной линии, так что она вращается истинно. Короткие компактные детали могут сидеть на одном вращающемся поворотном столе.
Как правильно подобрать размер сварочного позиционера?
Размерьте под самую тяжёлую, большую деталь в семействе, включая её оснащение, и проверьте номинальную нагрузку при реальном смещении центра тяжести, а не просто вес на оси вращения. Эксцентрическая нагрузка создаёт поворачивающий момент, который привод должен удерживать под любым углом; игнорирование этого — самая частая ошибка размерения. Подтвердите вращательный и наклонный крутящие моменты против худшего смещения с поставщиком.
Может ли сварочный позиционер работать с роботом?
Да. В роботизированной ячейке позиционер становится скоординированной осью движения, управляемой контроллером робота или синхронизированной с ним, так что горелка и шов двигаются вместе, удерживая идеальный рабочий угол. Роботизированные позиционеры используют сервоприводы с абсолютными энкодерами и сварочное контактное кольцо для передачи тока через вращающийся узел. Это отличает роботизированный сварочный позиционер от простого поворотного стола.
Куда двигаться дальше
Для подбора позиционера под конкретную полезную нагрузку и требования наклон/вращение с путём к котировке см. руководство по продуктам EVST — EVST welding positioner selection from single to three axis. Для выбора между позиционером и другими машинами обработки заготовок читайте welding positioner vs turntable vs manipulator. Для полной роботизированной сварочной ячейки см. наше welding robot guide и cell selection guide. По закупочным вопросам отдел продаж EVST доступен через страницу контактов.
Об авторе: Редакционная команда EVST пишет о промышленной робототехнике и интеллектуальном производстве для инженеров и операционных лидеров, оценивающих проекты автоматизации. EVST (EVS TECH CO., LTD), основанная в Чэньду в 2018 г., выполнила 600+ проектов автоматизации и поставляет в 100+ стран, с сертификацией IATF 16949 автомобильного уровня и CE / SGS / TUV сторонними сертификатами по линейкам QJAR, коботов, SCARA и дельта-роботов.
Промышленный робот
- Экспертные металлообработка и сварка в Эвансвилле, Индиана
- Роботизированные руки Pick & Place: Полное руководство по автоматизации и производительности
- 4 мифа об автоматизации складов, которые мешают развитию бизнеса
- Проектирование стоимостно-эффективной рабочей ячейки с б/у роботами
- Повышение гибкости клеевых применений в автопроме с шестиосевыми роботами
- Сборочные роботы 101: прецизионная автоматизация в производстве
- Роботизация бизнес-процессов: эффективность, принятие решений, конкурентоспособность
- KUKA Robotics: 100+ лет безопасной передовых автоматизации
- Передовая автоматизация стеклопроизводства: Повышение эффективности с робототехникой
- Исследование: датская робототехника поможет преодолеть кадровый дефицит в Чехии