



Fanuc расширяет возможности промышленных роботов: датчики силы и зрение для тактильного интеллекта
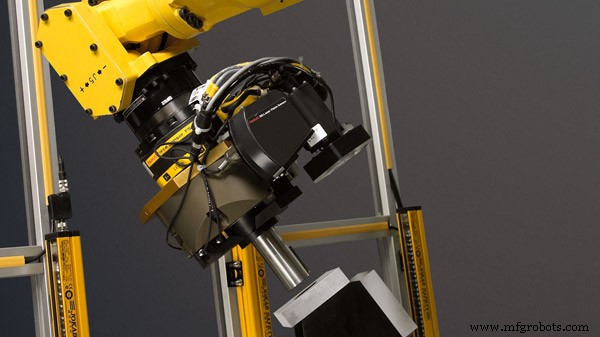
Промышленные роботы теперь объединяют датчики силы и роботизированное зрение для создания тактильного интеллекта. Эти две технологии были внедрены в промышленность для повышения доказанной эффективности роботов в производстве. По мере развития автоматизации промышленные роботы постоянно получают обновления и улучшения благодаря экспоненциальному росту технологий.
В результате производство становится все более сложным, так как роботы осваивают более точные, безупречные и эффективные приложения с этими достижениями. Производители постоянно улучшают эти процессы, повышая качество продукции и снижая затраты.
Датчики силы Fanuc
Датчики силы Fanuc обеспечивают почти человеческое чувство прикосновения, давая им способность обнаруживать силу и крутящий момент, приложенные к EOAT (концевику) во всех 6 степенях свободы. Они обеспечивают ювелирную точность и наделяют роботов чувством «ощущения», помогая в самых требовательных операциях механической сборки или удаления материала, таких как контурирование, измерение или шлифовка. Кроме того, роботизированные шлифовальные машины могут работать с точностью до 2%, поскольку прямые измерения допусков можно установить для создания согласованной и воспроизводимой среды.
Эти датчики силы действительно помогают улучшить качество продукции и целостность процесса, поскольку они помогают контролировать скорость и силу при подгонке, выравнивании, полировке, обрезке или сборке объектов. Как упоминалось, они могут обнаруживать силу и момент (x, y, z, рысканье, тангаж и крен), приложенные к ним из внешних источников.
Приложения, استفождающие от управления силой и зрения
Существует множество приложений, работающих с датчиками управления силой и зрением от Fanuc. К ним относятся: точная подгонка деталей станков, вцепление зубьев шестерен, давление под постоянной силой и тесты жизненного цикла продукта (работа автомобильных дверей, коммутационные операции, приложения, требующие постоянной силы), выравнивание плоской поверхности одной детали с плоской поверхностью другой детали, шлифовка или гибкая подача деталей.
Варианты датчиков силы
Датчик силы от Fanuc Robotics состоит из головки датчика, адаптера датчика и кабеля датчика. Существует два разных варианта установки датчиков силы: датчик с удаленным/насадным монтажом и датчик с монтажом на фланец.
- Датчик с монтажом на фланец устанавливается на фланец робота, где робот держит датчик и представляет его детали.
- Датчик с удаленным/насадным монтажом устанавливается на приспособлении или в месте, удаленном от робота. Робот затем держит деталь и представляет её датчику силы. Монтаж датчика в другом месте также снижает вес концевика и позволяет роботу нести разные инструменты. Кроме того, для предоставления решений для различных заданий и приложений доступно пять различных размеров датчиков, подходящих для 6-осевых роботов для поддержки классов полезной нагрузки до 250 кг (15, 40, 100 и 250 кг). Для дальнейшего улучшения чувствительности к силе доступно несколько алгоритмов и интеллектуальных функций, повышающих общую производительность.
- Постоянное давление (Constant Push) позволяет роботу оказывать мягкое, постоянное усилие в одном направлении в течение заданного времени.
- Совмещение граней (Face Match) предоставляет роботу способность выравнивать и совмещать грань детали, удерживаемой в руке робота, с гранью объекта. Это обеспечивает равномерное выравнивание между компонентом, удерживаемым роботом, и контактной поверхностью подсборки.
- Вставка вала/подшипника, вставка/канавка, вставка/квадрат, вставка/сцепление (Shaft Insert/Bearing, Insert/Groove, Insert/Square, Insert/Clutch Insert) позволяет слабую посадку путем выравнивания угла и позиции вала с гнездом для вставки различных форм.
- Фазовое совмещение вставки (Phase Match Insert) выполняет фазовое совмещение зубьев, такое как вставка ключевого вала и вцепление шестерен, путем их вращения и вцепления перед окончательной вставкой.
- Поиск отверстия (Hole Search) дает роботу способность искать отверстие, перемещая вал или объект для вставки под прямым углом к отверстию, с последующей вставкой.
- Функция контурирования (Contouring Function) прослеживает поверхность детали, прилагая постоянную силу с инструментом, таким как шлифовальный круг. При шлифовке, заточке и полировке операций, работающих с неровными или неправильными поверхностями, эта функция измеряет и может прилагать постоянную силу к инструменту и поверхности и следовать за неровной поверхностью, даже если она отличается от изначально обучаемой линии. Если обрабатываемая деталь слишком тяжелая или большая, она будет закреплена на столе, а шлифовальный круг будет прикреплен к роботу. Если деталь слишком мала, инструмент закрепляется на столе, а робот держит деталь. Любой случай выполняется при приложении заданной силы.
- Автогенерация TP-программы (TP Program Auto Generation On) предназначена для процессов, требующих точных контурированных краев, эта функция записывает путь детали и автоматически генерирует TP-программу.
- Двунаправленное давление (Two-Direction Push On) позволяет роботу давить вниз и внутрь одновременно.
- Функция поиска (Search Function) разработана для минимизации ошибки позиции и ориентации позиции приближения перед операцией вставки.
iRVision с управлением силой
iRVision также интегрирован для дальнейшего улучшения определения положения детали и оценки. Интегрированное роботизированное машинное зрение — это интеграция камерного интерфейса, встроенного в контроллер робота. Камеры могут быть прикреплены к роботу или размещены в удаленных местах. iRVision разработан для устранения необходимости размещать каждую деталь одинаково каждый раз. Это визуальная сенсорная система, которая может измерять положение каждой детали с помощью камер и затем корректировать движение робота для соответствующей корректировки детали.
iRVision — это отличное дополнение к любому автоматизированному процессу. Другие преимущества включают: одновременную обработку нескольких деталей, уменьшение занимаемого полезного пространства, упрощение смены деталей, идентификацию деталей в нескольких ориентациях, локализацию деталей в 2D или 3D, предотвращение ошибок деталей при входе в сборку, повышение пропускной способности и сокращение или устранение затрат на приспособления.
Дополнительные доступные функции
Чтобы убедиться, что все датчики в хорошем рабочем состоянии, Fanuc имеет встроенную диагностику датчика силы, которая использует инструкции для проверки каждого датчика силы. Также доступны несколько программных функций, координирующих с ощущением силы для определения производительности управления силой. Отображение данных датчика силы в реальном времени — это четкий индикатор влияния на производительность для настройки параметров управления силой. Это помогает сократить общее время обучения, а также обеспечивает мгновенную обратную связь для производственных запусков, делая проблемы легкими для диагностики.
Существует «Автогенерация программы пульта обучения» для воспроизведения отслеживаемых краев детали в процессе контурирования с управлением силой. Эта программа важна для поддержания постоянных скоростей и силы нажатия при низких скоростях движения или когда робот меняет направление. Это генерирует автоматизированную TP-программу с позиционной информацией с функцией Fanuc iRVision «Image to Points». Устройство пользовательского интерфейса iPendant обеспечивает постоянное отображение фактических вариаций силы во время операции управления силой.
ROBOGUIDE, офлайн-программное обеспечение Fanuc Robotics, может помочь в разработке вашего приложения, так как оно использует 3D-модели реального инструмента, роботов и деталей рабочей ячейки, чтобы доказать точность всего и сэкономить деньги и время.
Рекомендуемые роботы для управления силой
Большинство датчиков силы имеют рейтинг IP67 и могут использоваться на различных моделях роботов, таких как LR Mate 200iC, M-10iA, M-20iA, M-710iC и R-2000iB.
Получите датчики силы Fanuc и iRVision уже сегодня!
Легко понять, почему датчики силы и iRVision теперь необходимы на производственной линии. Будь то сборка или шлифовка, сочетание обеспечит повышение производительности и высокую точность. Не менее полезны тот факт, что есть полная интеграция в робот для более быстрой обработки, поддержка проверенных временем стандартных функций, а также надежное оборудование и интеллектуальное ПО для сокращения времени цикла. Кроме того, настройка быстрая и легкая благодаря легкой интеграции и меньшему количеству деталей для обеспечения максимального времени работы.
Промышленный робот
- Тактильные датчики: типы, принципы работы и применение
- Индуктивный датчик приближённости: схема, принцип работы и практические применения
- Новые технологии, революционизирующие машинное зрение и обработку изображений для продвинутой автоматизаци…
- Технологии зрения и визуализации двигают инновации за пределами традиционного производства
- Технологии машинного зрения и визуализации: краеугольный камень современной автоматизации
- Интегрированная система контроля доступа с QR, RFID и верификацией температуры
- Мастерство управления датчиками и исполнительными механизмами на Raspberry Pi: акселерометр, сервопривод и потоко…
- Создайте автоматизированную аэропоническую систему с Raspberry Pi и датчиком влажности
- Роботизированный захват с кожоподобным мягким тактильным датчиком для точной манипуляции
- Точные методы установки смещения инструмента на токарных станках ЧПУ с Fanuc