



Точный паллетизационный робот KUKA KR40 PA — проверенное решение
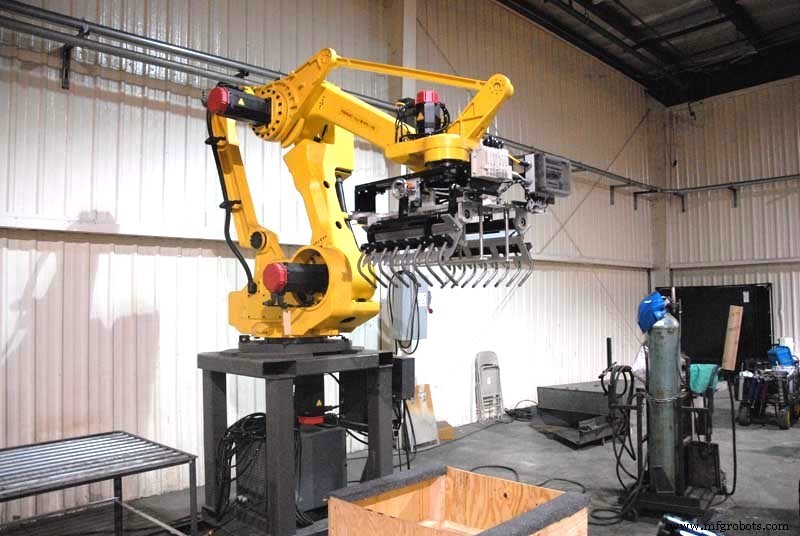
Паллетизация — необходимое приложение для многих производителей потребительских товаров. Продукты грузят на паллеты и отгружают в магазины по всему миру. Но без точной, надежной паллетизации некоторые продукты не выживут в пути. Тут на сцену выходит KUKA KR40 PA.
KUKA KR40 PA достигает успешных циклов паллетизации, вынося производителей на новые высоты. Скорость 56 циклов в минуту — намного быстрее любого человеческого паллетизатора. KR 40 PA достигает высоко и ставит паллеты эффективно, без опасности падения и травм рабочих. Это не только ускоряет отгрузку и транспорт, но и сокращает травмы и повреждения продуктов.
Конструкция KR-40 PA добавляет надежности. Робот построен KUKA из углеродоволокнисто-усиленных компонентов, снижающих общий вес паллетизатора и повышающих производительность. KR 40PA также резко снижает энергопотребление и сохраняет высокую жесткость во время приложений, никогда не falleрив в задаче. Как многие роботы KUKA, их можно специализировать под разные среды: суровые или пищевые.
Интересуетесь KUKA KR40 PA или другими паллетизаторами KUKA? Звоните RobotWorx, сертифицированному интегратору KUKA Robotics. Наша команда инженеров, техников и продаж найдет идеальную робосистему для вашего объекта.
Промышленный робот
- Оптимизируйте роботизированное машинирование с плагином BobCAD-CAM для RoboDK
- Повысьте уровень робототехнического производства с плагином Autodesk Inventor
- 10 проверенных стратегий максимизации эффективности и стабильности роботизированной сварки
- Повышение производственной эффективности с роботизированной автоматизацией
- Повышение IQ роботов: интеллектуальное ПО для машинного обучения и принятия решений
- KUKA Robotics: пионер инноваций в промышленной автоматизации
- Повышение эффективности производства: робототехника с интегрированным машинным зрением
- KUKA flexibleCUBE: модульная сварочная ячейка для передовых автоматизаций
- Точная покраска роботами KUKA: бесподобная точность и надежность
- Максимизация эффективности и ROI рабочей ячейки через симуляцию