



Датчики роботов: типы, функции и применение в робототехнике
Введение: сенсоры как органы чувств робота
Датчик — это «взгляд» робота на внешний мир. Роботы используют сенсоры для восприятия и измерения геометрических и физических свойств окружающих объектов. Автономные роботы особенно нуждаются в способности чувствовать окружение.
Два основных класса: внутренние (проприоцептивные) и внешние (экстероцептивные). Внутренние дают информацию о самом роботе: положение, скорость, ускорение. Внешние собирают данные из среды: например, точку контакта манипулятора с деталью.
Разнообразие сенсоров велико — рассмотрим основные типы, их принципы работы и сферы применения.
Световые датчики
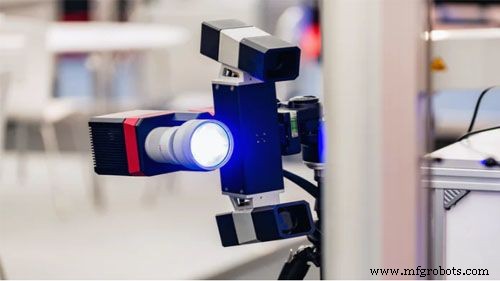
Обнаружение света и преобразование в электрический сигнал. Компьютеризированные камеры в системах робототехнического зрения позволяют роботу «видеть» и корректировать действия. Два основных типа в робототехнике: фоторезисторы и фотоэлектрические элементы (фотовольтаические ячейки). Фототруны, фототранзисторы, CCD-матрицы используются реже.
Фоторезистор (Photoresistor)
Сопротивление меняется в зависимости от освещенности: больше свет — меньше сопротивление. Просты в интеграции в светозависимые робототехнические схемы.
Фотовольтаическая ячейка (Solar Photovoltaic Cell)
Преобразует солнечный свет в электричество. Основа для солнечных роботов. С помощью транзисторов и конденсаторов может использоваться как датчик освещенности.
2D и 3D машинное зрение
2D-изображение — плоское, масштабируемое для длины/ширины, без высоты. 3D-зрение позволяет определять ориентацию детали в пространстве даже при изменении её положения. 3D-визион точно направляет манипулятор при сборке и дает обзор с разных ракурсов для инспекции.
Звуковые датчики
Принцип работы схож с микрофоном, но выходной сигнал усиливается и сравнивается с порогом. Амплитуда шума коррелирует с громкостью.
Применения: обнаружение и следование за громкими звуками (мониторинг дикой природы), голосовое управление (распознавание речи). Сложность: малые выходные напряжения требуют качественного усиления.
Датчики приближенности (Proximity Sensors)
Обнаружение объектов без физического контакта. Излучатель посылает электромагнитное излучение, приемник анализирует отраженный/пропущенный сигнал. Основа для систем предотвращения столкновений.
Основные типы в робототехнике:
Инфракрасный (IR) передатчик-приемник
ИК-светодиод излучает луч, отражающийся от препятствия и регистрируемый ИК-приемником.
Ультразвуковой датчик
Генерирует высокочастотный звук, измеряет время эхо. Позволяет определять расстояние до объекта.
Фоторезистор как датчик приближенности
При приближении объекта меняется освещенность, изменяется сопротивление фоторезистора — фиксируется наличие предмета.
Тактильные датчики
Определяют факт контакта с объектом. Дают роботу способность «трогать и чувствовать»: перила, кнопки управления светом. Используются для мониторинга процессов и мягкого взаимодействия со средой. Два подкласса: датчики касания и датчики силы.
Датчики касания (Touch Sensors)
Контактные сенсоры: микропереключатели, концевые выключатели. Применяются для избегания препятствий: при срабатывании робот получает команду — отъезд, поворот, стоп.
Датчики силы (Force Sensors)
Измеряют силы при погрузке/разгрузке, манипулировании материалами. Улучшают процессы сборки (подавление заклиниваний). Моментно-силовые датчики (Force/Torque) придают манипулятору «ощущение» сборки. Внутренние датчики состояния контролируют конечный эффектор.
Термодатчики
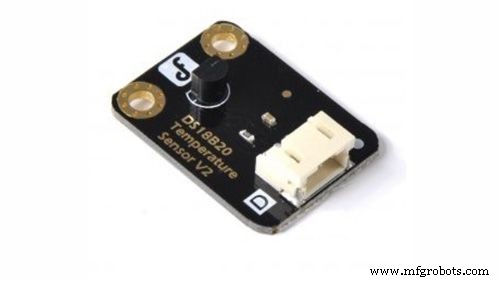
Измеряют температуру среды/поверхностей. Принцип: изменение напряжения пропорционально изменению температуры. Применения: контроль температуры воздуха, поверхностей, погружения.
Навигационные и позиционирующие датчики
Определяют положение робота. Три основных типа:
GPS (Глобальная система позиционирования)
Самый распространенный. Спутники передают сигналы, приемник робота вычисляет координаты и скорость. Незаменим на улице, не работает в помещениях. Стоимость снижается, в будущем станет стандартным модулем.
Цифровой магнитный компас
Использует магнитное поле Земли для определения направления. Дешевле GPS, но дает только азимут. Для полной навигации нужен в паре с GPS.
Локализация (Localization)
Автономное определение положения в сложной среде по ориентирам (랜드маркам). Ориентиры могут быть искусственными (маяки, маркеры) или натуральными. Робот сканирует окружение, сопоставляет с картой, вычисляет точную позицию.
Датчики ускорения (Акселерометры)
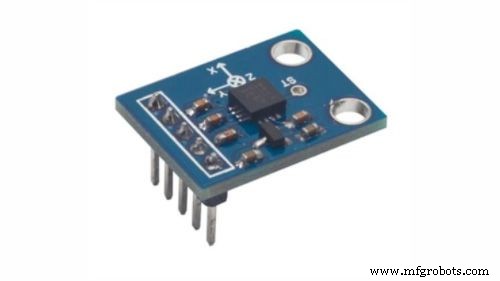
Измеряют ускорение и наклон робота. Два типа сил:
Статическая сила (гравитация)
Определяет угол наклона робота относительно вертикали. Критично для балансирующих роботов и определения подъема/спуска.
Динамическая сила (инерция)
Отражает скорость изменения скорости (ускорение). Позволяет контролировать динамику движения.
Прочие робототехнические датчики
Существует сотни специализированных сенсоров. Примеры:
- Влажность — содержание влаги в воздухе.
- Газовые — детектирование конкретных газов.
- Потенциометры — универсальные преобразователи положения.
- Магнитные поля — измерение индукции магнитного поля.
Заключение
Простого робота для избегания препятствий достаточно двух фоторезисторов или ИК-датчика. Чем сложнее робот, тем больше сенсоров ему требуется. Одна задача может нуждаться в нескольких датчиках, а один датчик может служить разным целям. Выбор зависит от доступности, стоимости и удобства интеграции. Альтернатива — покупка манипулятора с уже интегрированными сенсорами от производителя, что экономит время и деньги на интеграцию.
Промышленный робот
- Калейдоскоп: от науки Брюстера к современному дизайну
- Фоторезистор (LDR): функция, типы и практические применения
- Ключевые автомобильные датчики: как современные машины используют передовые технологии
- Понимание датчиков уровня: типы, функции и промышленные применения
- Полное руководство по типам датчиков и их схемам
- ams освещает Sensors Expo 2019 передовой демонстрацией оптических сенсоров
- Переменные в C#: типы, хранение и использование
- Sick назван топ-50 робототехнической компанией Robotics Business Review
- Печатаемые светочувствительные датчики теперь распознают цвета, открывая путь к видимой световой связи
- 10 ключевых заводских роботов и их влияние на современные отрасли