



Оптимизация производства с помощью автоматизации бин-пикинга: ключевые факторы для учета
Зачем читать: Бин-пикинг годами оставался одной из самых сложных задач в автоматизации. Хотя эта технология может оптимизировать производство несколькими способами, некоторые задачи могут быть слишком сложны для её реализации. В статье рассматриваются процессы, поддающиеся автоматизации через бин-пикинг, потенциальные проблемы и их решения.
Что такое бин-пикинг?
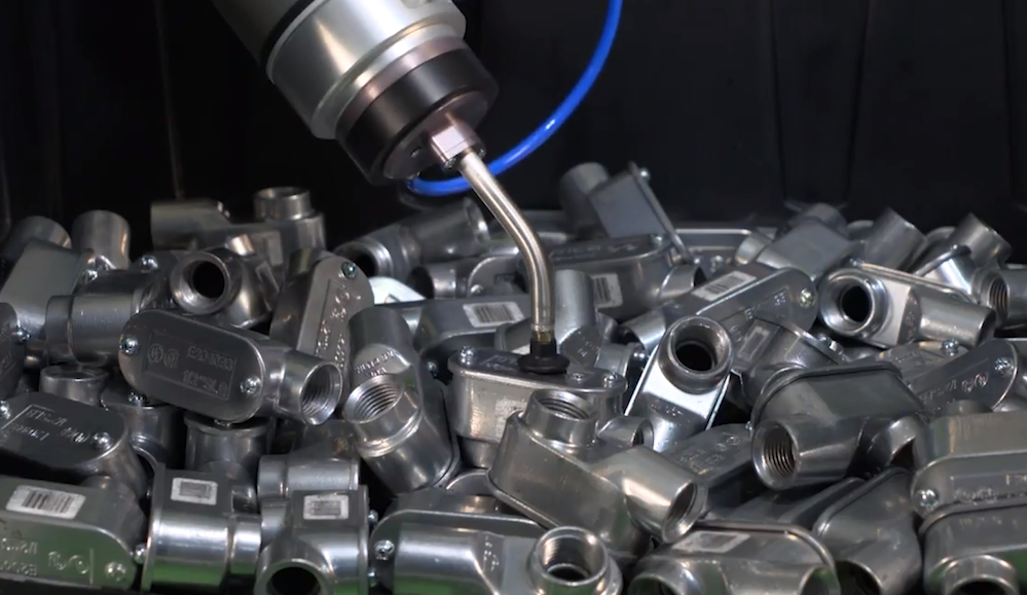
Цель бин-пикинга — захватить похожие объекты, хаотично расположенные и ориентированные в контейнере (бине), с использованием системы зрения, робота и захвата. Система зрения обычно выполняет 3D-сканирование объекта, создавая его облако точек (набор точек в пространстве, составляющих объект), и таким образом распознает его.
Затем робот направляется в бин, захватывает объект, выезжает из бина и перемещает его в целевую точку размещения — обычно коробку или другую приспособление.
Проблемы и решения для робототехнической части процесса бин-пикинга
Некоторые элементы труднодоступны
Одна из главных проблем бин-пикинга — неспособность робота захватить все детали из контейнера. Захват 80–85% деталей выполним, так как система зрения приказывает роботу брать объекты, которые легко схватить (например, лежащие сверху).
Сложность представляет захват последних элементов, которые переплетены или находятся в углах контейнера. Это можно решить двумя способами. Первый — перепроектировать бин, придав ему более практичную форму. Например, коническая форма будет удерживать все детали в центре постоянно.
Второе решение — вибрировать бином (например, автоматически с помощью двигателя), чтобы положение и ориентация деталей изменились и они перестали быть смешанными. Камера тогда сможет идентифицировать их легче.
Захваты могут повреждать собираемые элементы
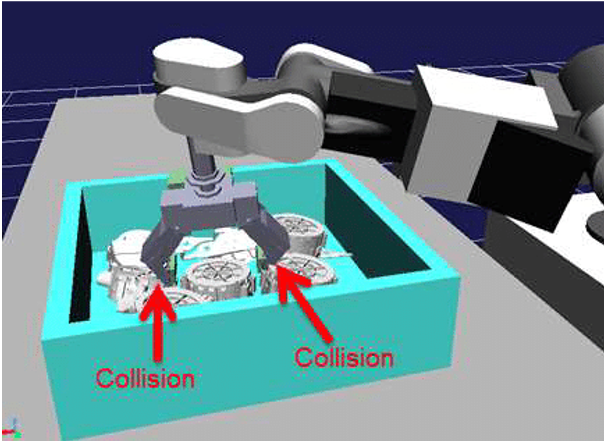
Другая проблема — риск столкновения захвата с остальными объектами при попытке захватить один. Стратегия захвата должна быть точной, чтобы избежать повреждения оставшихся деталей (особенно хрупких).
Решением становится точный алгоритм планирования траектории с избеганием препятствий. Планирование траектории в робототехнике — это процесс поиска оптимального непрерывного пути из точки А в точку Б. Если включено избегание препятствий, та же задача выполняется без ударов об препятствия.
Бывают случаи, когда объекты в бине имеют разную форму или природу (например, яблоки и апельсины). В этом случае можно использовать мягкий захват или вакуумный захват с присосками, который адаптируется к любому размеру и форме.
Проблемы и решения для visiónной части процесса бин-пикинга
Система зрения решения для бин-пикинга может включать 2D или 3D камеры. Само собой разумеется, что 3D-камеры (двойные камеры, создающие 3D-изображение) дороже, но они эффективнее. Кроме того, можно использовать 3D-лазерные сканеры, создающие вышеупомянутые облака точек.
Освещение, окклюзия и детектирование границ усложняют процесс
Повторяющиеся проблемы в системе зрения включают освещение, окклюзию и детектирование границ. Они применимы как к 2D, так и к 3D системам зрения.
Освещение означает, что тени отбрасываются каждым объектом на остальные, поэтому камере трудно их детектировать. Это решается обеспечением сцены дополнительным освещением, которое можно разместить рядом с камерой или на запястье робота.
Окклюзия возникает, когда объект не полностью виден камере, так как другой объект лежит поверх него. Опять же, вибрация бина может помочь в этом случае, чтобы объект мог быть детектирован легче.
Детектирование границ — это задача определения контурного периметра (граней) объекта. Она становится еще сложнее, когда большое количество объектов расположены рядом друг с другом, как при бин-пикинге. Решение этой проблемы зависит от используемого программного обеспечения и методов.
Как выявить потенциал для автоматизации ваших процессов через бин-пикинг
Если вы рассматриваете автоматизацию процессов в своей компании с помощью бин-пикинга, следующие пункты могут указывать на потенциал для автоматизации:
- Большое количество мелких деталей: Если система настроена правильно, робот может быстро и надежно захватывать такие детали (винты, шайбы).
- Неупорядоченные элементы: Процессы, где невозможно получать элементы в упорядоченном виде от предыдущего процесса или субподрядчика. В большинстве случаев эффективнее потребовать поставку элементов структурированным способом, полностью избегая бин-пикинга.
- Детали с матовой поверхностью. Если детали высокорефлективны, например, механически обработанные металлические детали, могут возникнуть проблемы с освещением. Большинство камерных систем будут иметь трудности с поиском элементов для бин-пикинга.
- Процесс, где время цикла более ~10 секунд, и желательно с буфером для захваченных деталей. Бин-пикинговая система потребует времени на поиск и захват каждого элемента.
Заключение
Для разработчиков бин-пикинг — настоящий Святой Грааль. Для заказчиков это может быть не так. Обычно хорошей идеей является попытка избежать использования решений бин-пикинга, просто обеспечив формат поставки элементов в упорядоченном виде, а не случайным в бине.
Обычно это немного увеличивает затраты, но часто это дешевле и позволяет более быструю обработку, чем использование бин-пикинга.
Однако в некоторых случаях это невозможно или очень дорого. В таких случаях возможность использовать бин-пикинг — отлично.
Если ваш процесс соответствует всем четырём предыдущим пунктам, он может быть очень хорошо приспособлен для бин-пикинга. При выборе решения имейте в виду, что некоторые решения всё ещё очень экспериментальны, в то время как другие имели несколько лет на созревание и доказательство своей надежности.
Промышленный робот
- Ключевые факторы оценки предварительно спроектированной роботизированной ячейки
- Ключевые критерии выбора надежного партнера по производству уретана
- Двигатели переменного или постоянного тока: какой выбрать под вашу нагрузку?
- Выбор надежной компании по ремонту строительной техники: ключевые факторы
- Ключевые качества надежного производителя ПП — Часть 2
- Как выбрать надёжный б/у пресс-сгибатель: экспертное руководство
- Ключевые факторы при выборе комбинированного станка (Ironworker)
- Ключевые критерии выбора надежного партнера по производственному оборудованию
- Как выбрать надежного брокера оборудования для максимальной выгоды
- Ключевые критерии выбора надежного поставщика металлов