



Brown-Out Reset: защита микроконтроллеров от ложных отключений питания
Brown-Out Reset — ключевая функция, повышающая надежность микроконтроллеров, предотвращающая нестабильную работу при просадках питания ниже безопасных уровней. Эта статья углубляется в то, как BOR защищает от проблем качества питания и иллюстрирует реальный кейс, где включение BOR решило безмолвный сбой в астрономической сенсорной сетке.
Понимание Brown-Out Reset
«Браун-аут» (brown out) происходит, когда напряжение питания микроконтроллера кратковременно падает ниже порога, необходимого для надёжной работы. Большинство современных MCU включают схему защиты, обнаруживающую этот сброс и автоматически сбрасывающую устройство, обеспечивая чистый старт при возвращении питания. Это действие известно как Brown-Out Reset (BOR). Более продвинутая функция, Low-Voltage Detect (LVD), мониторит несколько уровней напряжения и может вызвать прерывание до выдачи сброса.
BOR обычно включается через бит контрольного регистра. Когда сброс инициируется событием brown-out, устанавливается статусный флаг и сохраняется через сброс (при условии, что напряжение никогда не падает слишком низко). Прошивка может затем проверить этот флаг для логирования события или выполнения дополнительных шагов восстановления.
Без BOR стабильно падающее питание — например, разряжающаяся батарея или деградирующий стабилизатор — может оставить микроконтроллер в неопределённом состоянии. Следующая диаграмма иллюстрирует зону опасности, которую BOR заменяет на сброс.
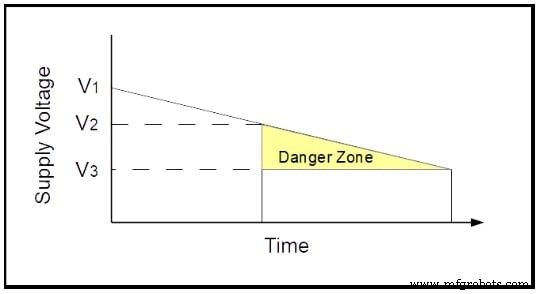
На рисунке V1 — номинальное напряжение питания, V2 отмечает границу, где надёжная работа больше не гарантирована, V3 — точка, где MCU полностью перестаёт функционировать. Интервал между V2 и V3 — «зона опасности». Порог BOR, установленный выше V2, гарантирует, что любое попадание в эту зону вызовет сброс, что предпочтительнее непредсказуемого поведения.
Нахождение неожиданного применения Brown-Out Reset (трудным путём)
Я однажды проектировал модуль для PIC-микроконтроллера, питание 18 стабилизаторов напряжения, выдающих +5В на 18 световых сенсоров. Двенадцать таких модулей управляли 204 сенсорами в системе адаптивной оптики на телескопе Mauna Kea. Схема одного модуля показана ниже.
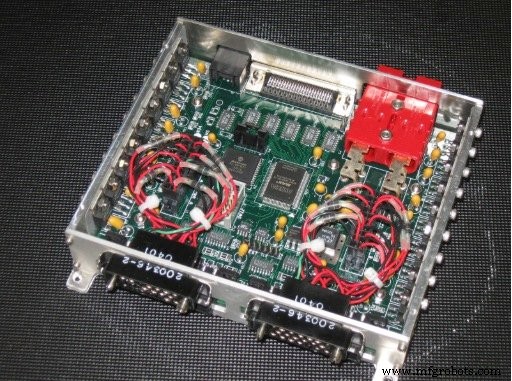
Фото любезно предоставлено Subaru Telescope
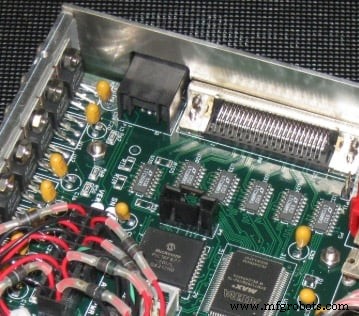
PIC находится у центра платы, а стабилизаторы монтируются вдоль стенок корпуса. Вся схема — включая RS-485 трансиверы и управляющие сигналы — работает от общей +5В шины. Линейные драйверы и приёмники RS-485 модуля критичны для его работы, как показано в крупном плане.
Лабораторные тесты прошли безупречно. Первый полевой тест на телескопе, однако, كشف таинственный сбой: после цикла питания около половины модулей теряли RS-485 связь. Отладка на высоте 13 589 футов выявила повреждённые переменные и неработающий последовательный интерфейс, хотя MCU работал.
Вот упрощённая схема проблемы.
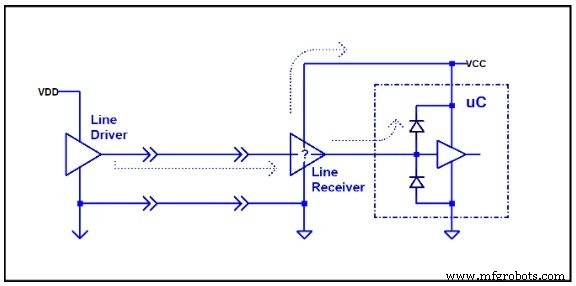
VCC модуля падает до нуля, но удалённые RS-485 линейные драйверы остаются запитанными. Их выходы фактически становятся слабыми источниками напряжения, просачивающимися через интерфейс модуля в диоды ESD-защиты MCU, удерживая ядро питания в зоне опасности. Когда собственное питание модуля восстанавливается, MCU не получает надлежащий power-on reset; он начинает выполнять код под повреждёнными условиями.
Температурные различия между лабораторией и более холодным охлаждающим средой телескопа, вероятно, раскрыли проблему только в поле. Исправление было удивительно простым: включить BOR в прошивке. Сброс гарантировал чистое начало работы MCU, и проблема исчезла. Время на написание отчёта и убеждение стейкхолдеров далеко превысило время реализации решения.
Ложное отключение питания, объяснённое
Следующая диаграмма изображает общий сценарий.
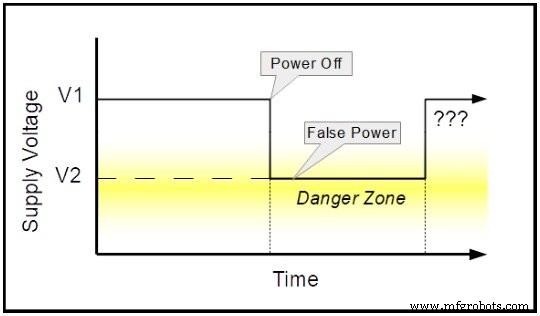
Когда основное питание выключается, другие источники — такие как линейные драйверы или паразитная ёмкость — держат напряжение MCU в зоне опасности. Это явление иногда называют «False Power». Без BOR MCU может не инициировать power-on reset, ведучи к непредсказуемому поведению после следующего цикла питания.
В моём случае, промышленный Microchip PIC16F877‑20I/L (–40 °C до +85 °C) работал на 16 МГц с рекомендуемым диапазоном питания +4.0 В до +5.5 В. Пока V1 модуля оставался на +5 В, уровень ложного питания V2 падал до ~+1.5 В под условиями телескопа — значительно выше VDD стартового напряжения (0 В), но ниже порога BOR (+3.7 В до +4.35 В). Следовательно, MCU оставался жив в зоне опасности и никогда не выполнял надлежащий сброс.
Включение BOR подняло триггер сброса выше уровня ложного питания, гарантируя правильный сброс MCU. Базовая загадка остаётся: почему модули переносили много циклов питания в лаборатории? Кажется, лабораторная среда не имела посторонних источников напряжения, появившихся в поле.
Заключение
Application Note AN607 от Microchip описывает эту ситуацию как «False Power-Down». Такие условия могут возникать от внешних сигналов, множественных линий питания или медленно разряжающихся конденсаторов. Даже с включённым BOR, достаточно высокий источник ложного питания, приложенный прямо к GPIO, может вызывать проблемы, особенно в низкоэнергетических дизайнах, где BOR потребляет значительную энергию по сравнению с режимами глубокого сна.
Проектировщики должны поэтому учитывать сценарии ложного питания при выборе между BOR, LVD или альтернативными стратегиями управления питанием.
— Статья подкреплена реальным тестированием и последними даташитами микроконтроллеров.
Промышленные технологии
- Узнайте свой ключ безопасности сети: простые шаги для поиска и защиты Wi‑Fi
- Wi-Fi Calling: как работает, зачем нужен и чем полезен
- Исследование 6G: будущее ультрабыстрой связи
- Беспроводное питание революционизирует современное производство: эффективность, безопасность и рост
- Понимание тестирования частичных разрядов: защита высоковольтного оборудования
- Предотвращение кавитации насоса: причины, симптомы и как избежать
- Плазменная резка: принцип работы и ключевые преимущества
- Лужение меди: Техники и советы для прочных, надежных соединений
- Пористость в сварке: причины, обнаружение и методы предотвращения
- Полное руководство по ржавлению: причины, последствия и способы предотвращения