



Революционизация автомобильной навигации: высокопроизводительные масштабируемые MEMS IMU ACEINNA
Чтобы узнать, что впереди для MEMS автомобильных навигационных систем, я интервьюировал Яна Чжао, CEO, и Теомана Устуна, вице-президента по маркетингу и бизнес-развитию, ACEINNA, Inc. (Бостон, МА).
Tech Briefs: Почему вы называете IMU ACEINNA следующего поколения?
Ян Чжао: В идеальных условиях вы можете навигировать автомобиль с одной камерой. Но для достижения постоянной безопасности и доступности автономные транспортные средства все больше полагаются на дополнительные сенсорные технологии. Однако те сенсоры, как Vision, Radar, Lidar, GNSS, RTK, все могут быть ослеплены при определенных обстоятельствах. IMU — единственный сенсор, который продолжает работать, даже когда все остальные сенсоры выходят из строя. Наша задача — увеличить время, в течение которого мертвый расчет с IMU будет надежным. Текущий продукт, который у нас есть, больше похож на высокий промышленный уровень, но спроектирован для включения в пассажирские автомобили.
Теоман Устун: Революционная MEMS-технология, которую мы разрабатываем, достигнет производительности волоконно-оптического гироскопа по цене кремниевого MEMS-решения. Это, по сути, технология, меняющая правила игры.
С каждым поколением мы улучшали производительность наших IMU в терминах Angular Random Walk (ARW), нестабильности смещения и иммунитета к вибрации/ударю. С последним поколением мы также добавили тройную избыточную архитектуру, что экстремально важно по двум причинам. Это улучшает автомобильный уровень надежности и также увеличивает производительность IMU. Например, насколько мне известно, у нас единственный на рынке ASIL-B ISO 26262 (Automotive Safety Integrity Level) квалифицированный INS (инерциальная навигационная система), интегрированный с тройной избыточной IMU. Эта квалификация в основном дает автомобильным клиентам уверенность, что наш сенсор будет генерировать данные надежно на протяжении жизни автомобиля.
Наши новейшие IMU также имеют функции открытой архитектуры, позволяющие нашим клиентам использовать их ноу-хау или реализовывать их секретный соус в нашем железе.
Чжао: Аэрокосмические IMU имеют отличную стабильность, но велики, тяжелы и дороги — см. Рисунок 1 для сравнения разных классов IMU. Мы стремимся вывести на рынок систему IMU, которая приблизится к навигационному классу. Сегодня можно получить навигационные IMU, но они все используют волоконно-оптические гироскопы и находятся в диапазоне десятков тысяч долларов. Они большие, тяжелые и дорогие, но в авионике и военной сфере это не решающий фактор.
Но когда речь идет об использовании IMU в автомобиле, никто не заплатит такие деньги. Поэтому мы пытаемся разработать новое поколение MEMS IMU технологии, которая может достичь навигационного класса производительности, приближаясь к уровням производительности волоконно-оптических гироскопов. В отличие от других, кто изначально таргетировал потребительские IMU и теперь пытается сдвинуть их к более высокопроизводительным приложениям, мы начали с высокопроизводительных промышленных применений в виду, чтобы установить требования для нашего автомобильного сенсора.
Самые недавние автомобильные продукты, которые мы представили, являются стоимостно-эффективными. Они очень сильно спроектированы и разработаны снизу вверх для оптимизации цены/производительности для высокообъемных приложений. Мы нацелены на цену менее $500 и в конечном счете даже меньше.
Tech Briefs: Можете ли вы объяснить некоторые функции, улучшающие точность, стабильность и надежность вашего нового IMU.
Устун: Во-первых, наши IMU сенсоры имеют тройную избыточность — есть три акселерометра и три гироскопа. Мы мониторим все критические параметры, включая напряжения, токи и температуры, а также производительность индивидуальных IMU. Наличие этой тройной избыточности позволяет нам реализовать непрерывное самотестирование. Мы получаем хорошую уверенность в производительности гироскопа и акселерометра, сравнивая и контрастируя этот тройной поток данных.

У нас также шесть степеней свободы: три акселерометра и три гироскопа измеряют оси XYZ. Гироскопы измеряют вращательную скорость, которая при интеграции дает изменение угловой позиции. Акселерометр измеряет ускорение, которое при интеграции дает скорость, а при повторной интеграции — положение. Обрабатывая данные гироскопа и акселерометра и используя фильтры и алгоритмы, оптимизированные для данного приложения, мы получаем действительно точные угловые данные для крена, тангажа и рыскания (см. Рисунок 2). Самые критические данные для автомобильного приложения — рыскание, которое указывает на степень дрифта автомобиля. Тангаж указывает, едете ли вы вверх или вниз по склону. Надеюсь, вы никогда не увидите крен в вашем автомобиле.
Tech Briefs: Какую точность вы можете удерживать за какой период времени?
Устун: Это очень трудно сказать, потому что это зависит от множества разных сценариев. Сейчас мы должны достичь полосной точности. Полоса примерно три метра ширина, а легковой автомобиль примерно два метра ширина. Поскольку вы хотите убедиться, что не выходите за пределы полосы, у вас есть примерно плюс-минус полметра перед тем, как вы дрейфуете слишком далеко. При типичных автомобильных скоростях коррекция полметра может быть достигнута менее чем за секунду. Поскольку при мертвом счете вы можете удерживать требуемую точность 60–90 секунд, наш IMU может легко держать автомобиль в своей полосе.
Tech Briefs: Итак, IMU дает вам относительную точность. А как насчет абсолютной точности?
Устун: Абсолютные данные о местоположении обычно получаются из сигнала GNSS. Исторически позиционная точность GNSS-приемников была метр или больше. Так что GNSS сам по себе не достаточно для требуемой автомобильной полосной точности до 2 см.
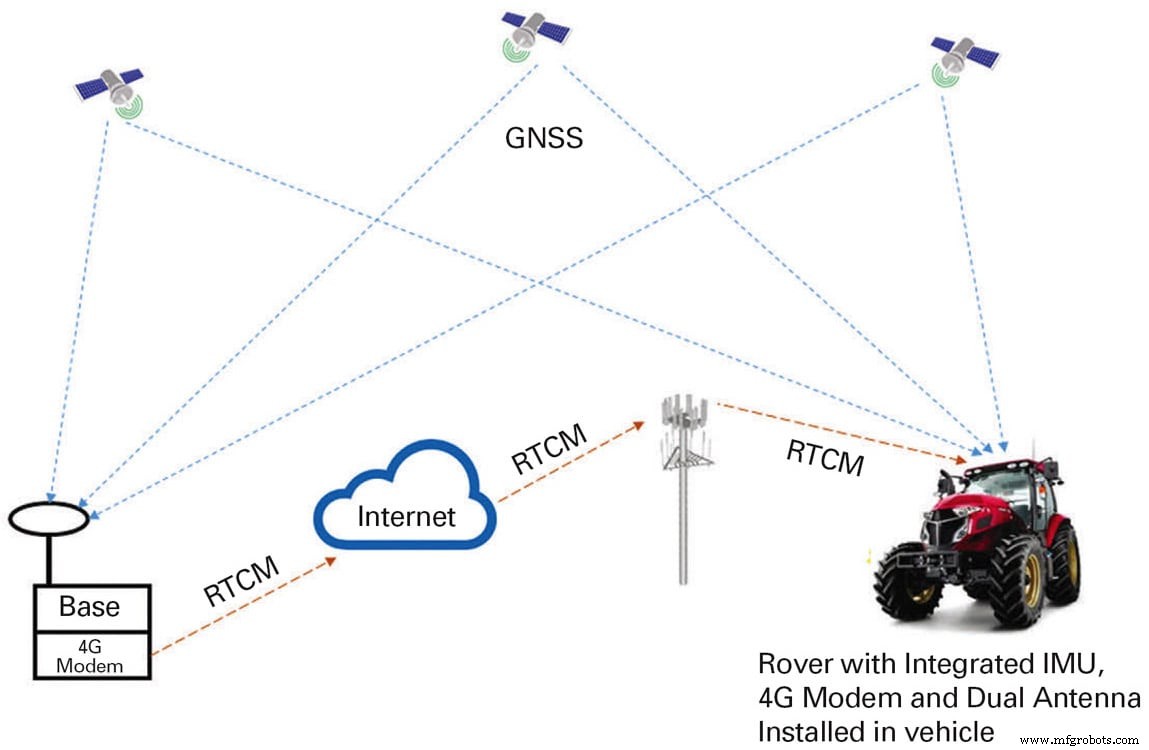
Real-Time Kinematics (RTK) — техника улучшения позиционной точности GNSS-приемника. Она использует сеть базовых станций, которые могут отправлять коррекции в наш автомобильный RTK-позиционирующий движок, который использует их для пересчета позиции более точно.
RTK — это сервис, который можно купить или подписаться у многих источников. То, что мы видим все больше — коммуникационная инфраструктура — даже телеком-провайдеры вроде Verizon, Softbank или China Mobile — начали предлагать RTK-сервисы. С нашей точки зрения продукта мы агностичны к провайдеру сервиса — мы намерены поддерживать любые и все эти RTK-провайдеров, чтобы помочь нашим клиентам достичь пределов точности, которые они ищут. Мы предоставляем решение, которое и аппаратное, и программное.
Хотя мы не предоставляем сервис, мы позволяем нашим клиентам выбирать наиболее подходящий для них. Однако мы квалифицируем эти сервисы сначала. Мы убеждаемся, что они совместимы с нашим железом и ПО. А затем публикуем на нашем сайте, чтобы дать клиентам гибкость выбора из списка провайдеров сервисов. Чаще всего RTK идет как сервис через сеть 4G LTE. Если нет приема 4G LTE, есть альтернативные способы получения корректирующих сигналов, такие как спутниковая связь.
Для RTK вы размещаете базовые станции по сети: есть эмпирическое правило, что обычно базовые станции ставят на радиусе 50 миль. Эти базовые станции позиционированы так, что их местоположения известны очень точно. Коррекции генерируются путем измерения ошибки между GNSS-сигналом и точно известным местоположением базовой станции.
Так что у нас комплексное решение: Инерциальная навигационная система, включающая нашу тройную избыточную высокопроизводительную шестистепенную IMU, связанную с двухчастотным GNSS-приемником, в двух разных форм-факторах. Один — модульный форм-фактор. Если клиент хочет рефлоуить это в свой Engine Control Unit (ECU), он может это сделать, или иначе он может использовать наше упакованное plug-and-play решение. По сути, вы просто подключаете GPS/GNSS антенну, и система будет работать на шине CAN или Ethernet.
Эта статья написана Эдом Брауном, редактором Sensor Technology. Для получения дополнительной информации посетите здесь .
Датчик
- VersaLogic запускает Eagle: компактный встроенный компьютер на базе Xeon для пограничной обработки
- Lanxess объявляет о правовой самостоятельности подразделения High Performance Materials для стимулирования роста
- Nova Chemicals запускает Surpass HPs267‑AB: передовая смола HDPE для превосходного влагозащитного барьера и циркулярной упак…
- In‑Mold Labeling: экономия 20–30 % без потери производительности
- Высокопроизводительный распыленно-компактированный алюминиевый сплав DISPAL S220F – ультра-низкая плотность и ис…
- Сплав DISPAL S220-O: распыленно-компактированный алюминиевый сплав для высоких требований
- Высокопроизводительный распыльно-компактированный алюминиевый сплав DISPAL S225 F – низкое тепловое расширение, у…
- DISPAL S232 T6: высокопроизводительный распыленно-компактированный алюминиевый сплав для прочности и долговечнос…
- DISPAL S232 T6x – премиальный распыленно-компактированный алюминиевый сплав с превосходной прочностью и износостой…
- DISPAL S250 F: Высокопроизводительный алюминиевый сплав распыления с превосходной теплостойкостью